01
CAPTURE
Acquisire.
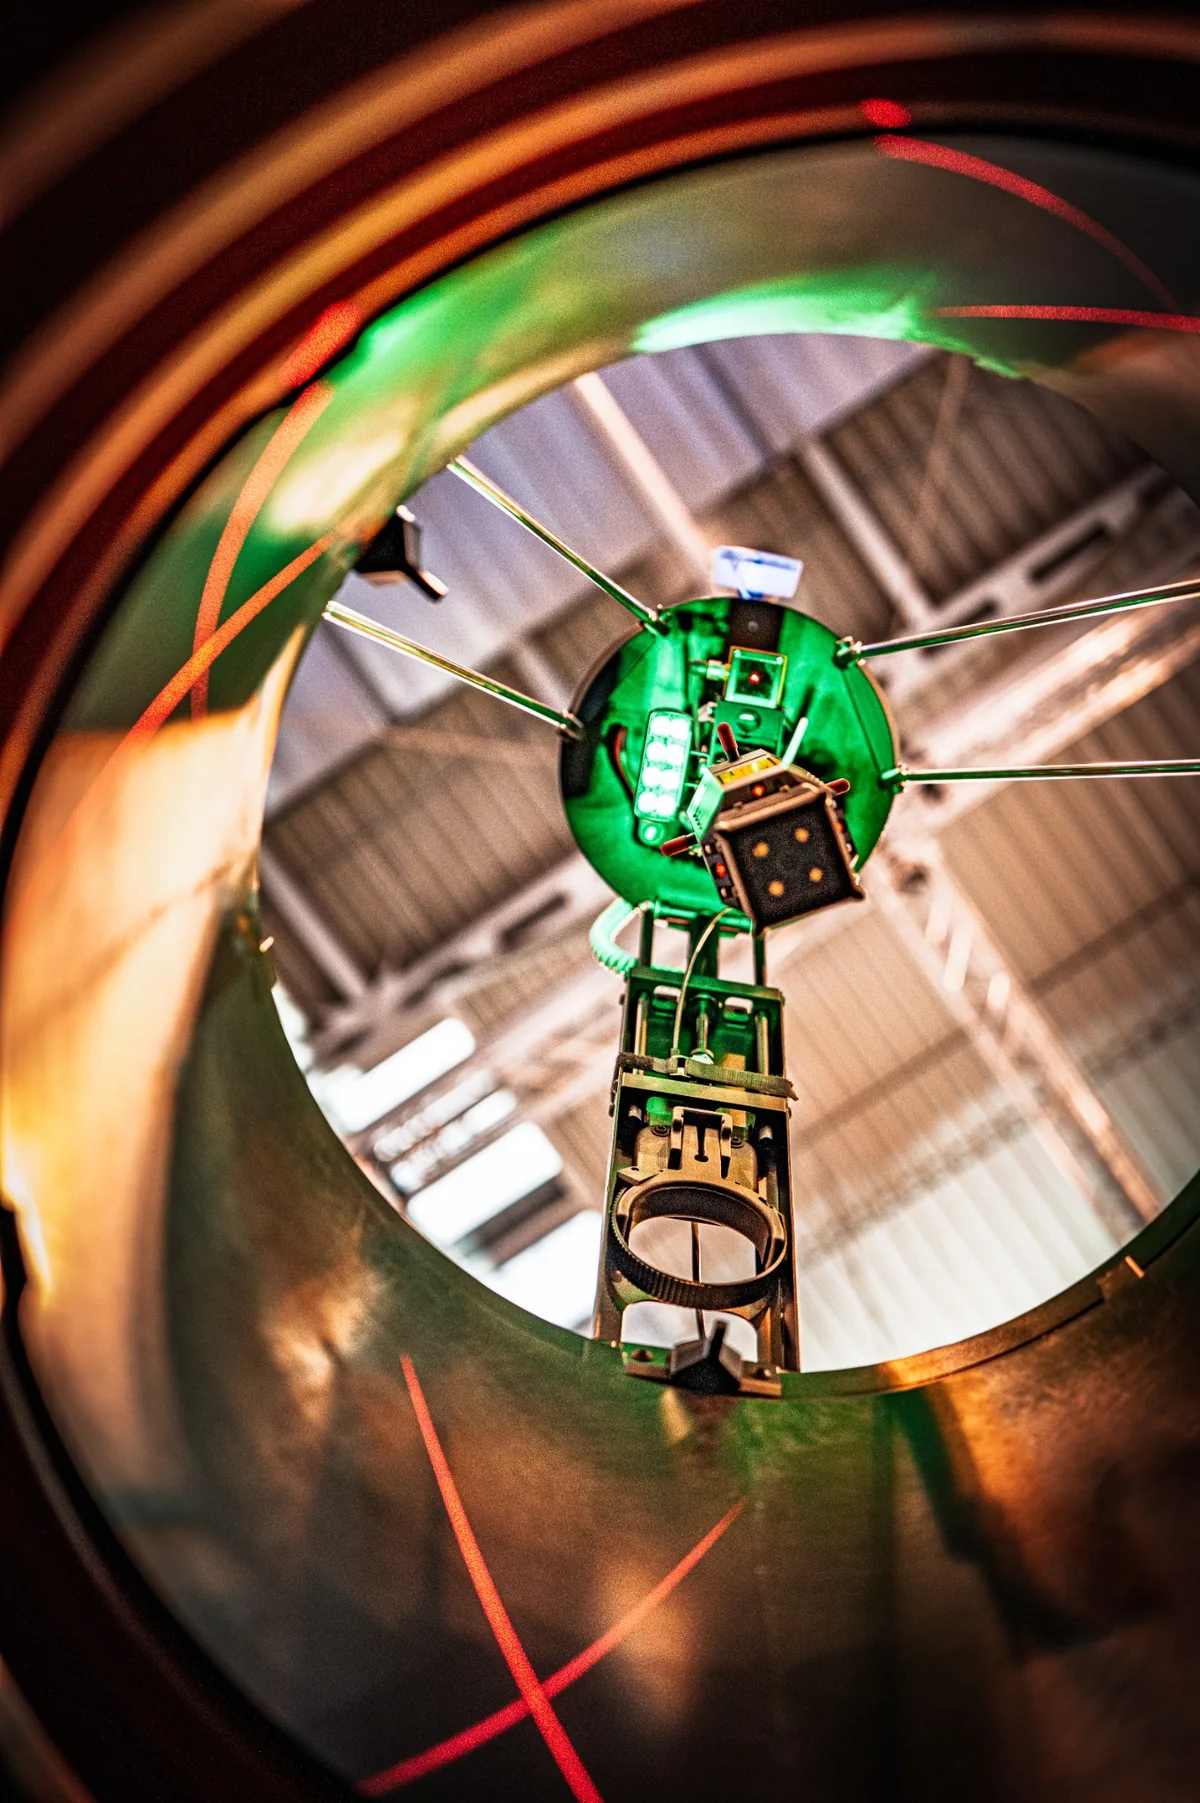
Cinque telecamere ad alta risoluzione documentano le superfici visibili della struttura durante la scansione automatizzata.Ispezione mobile dei pozzetti, acquisizione geometrica laser e dati digitali dell’opera in un unico flusso di lavoro continuo.
Georeferenziazione: Con strumentazione topografica integrativa, la nuvola di punti può essere riferita planimetricamente e altimetricamente.
CleverScan non è una soluzione convenzionale basata solo su telecamere. Il sistema combina ispezione ottica, rilievo laser e documentazione strutturata per creare una base digitale affidabile per valutazione dello stato, progettazione, gestione e risanamento.
L’acquisizione automatizzata genera set di dati riproducibili anziché singole immagini isolate. Il valore non risiede in una singola immagine, ma nella relazione tra stato visibile e geometria misurata.
Acquisire.
Cinque telecamere ad alta risoluzione documentano le superfici visibili della struttura durante la scansione automatizzata.Misurare.
Dodici laser lineari rilevano la geometria del pozzetto. Altri quattro laser acquisiscono l’area della cunetta.Posizionare.
Con strumentazione topografica integrativa, la nuvola di punti può essere collegata a riferimenti planimetrici e altimetrici.Documentare.
K3000 riunisce gestione, valutazione e documentazione e supporta la successiva elaborazione dei risultati.Ispezione ottica e rilievo laser reale in un unico sistema mobile.
La testa camera viene calata nella struttura in condizioni controllate. Durante la corsa automatizzata, immagini e dati di misura vengono acquisiti in modo sincrono: la base per una documentazione digitale coerente della struttura.
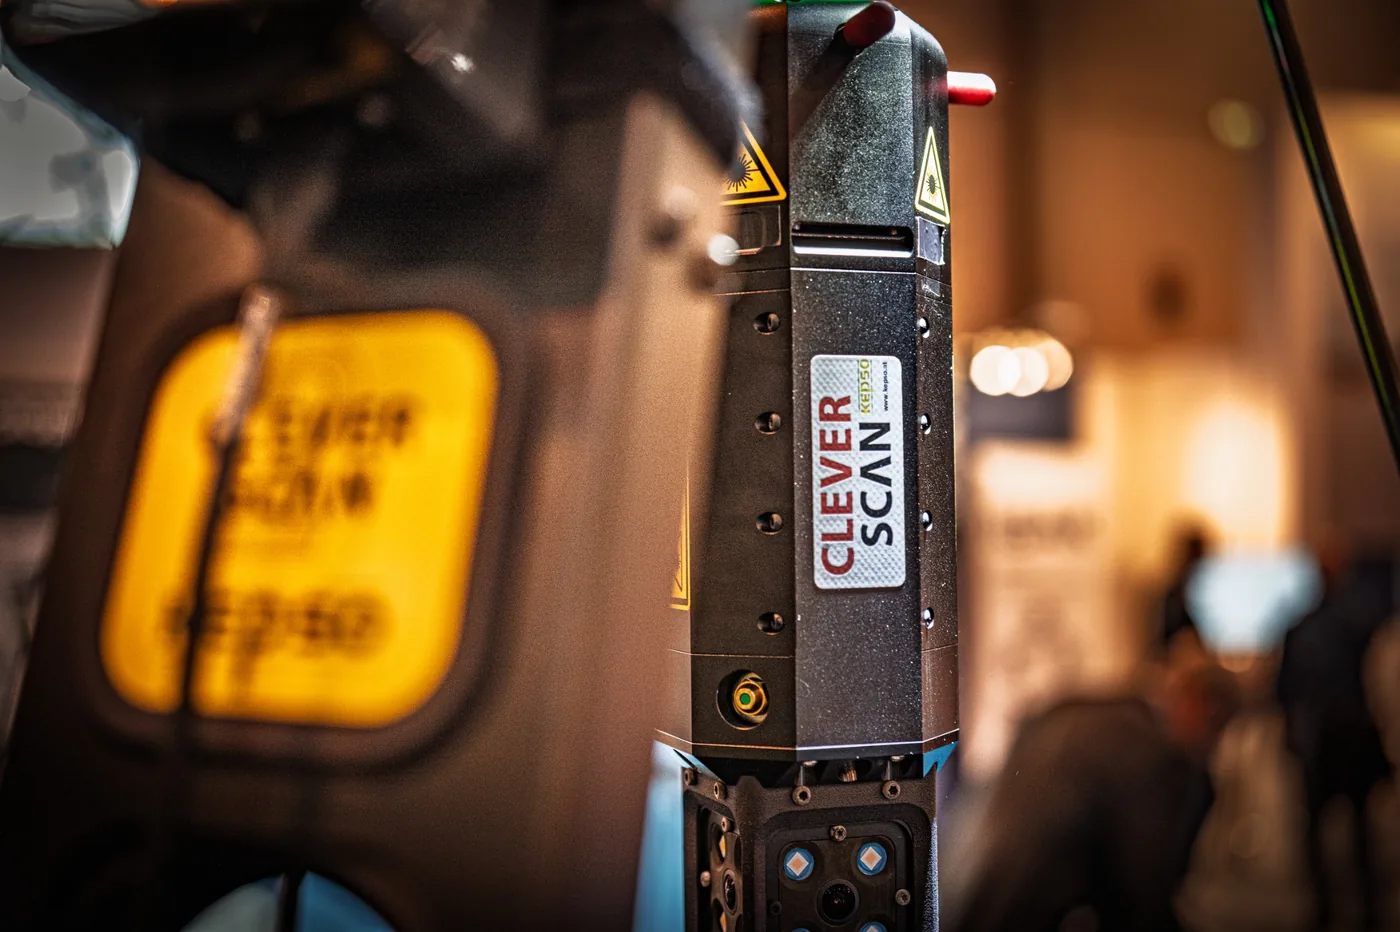
Quattro telecamere laterali e una frontale forniscono immagini ad alta risoluzione. L’immagine complessiva e il modello risultanti sono disponibili in risoluzione 4K. L’illuminazione integrata favorisce un’acquisizione ottica uniforme.
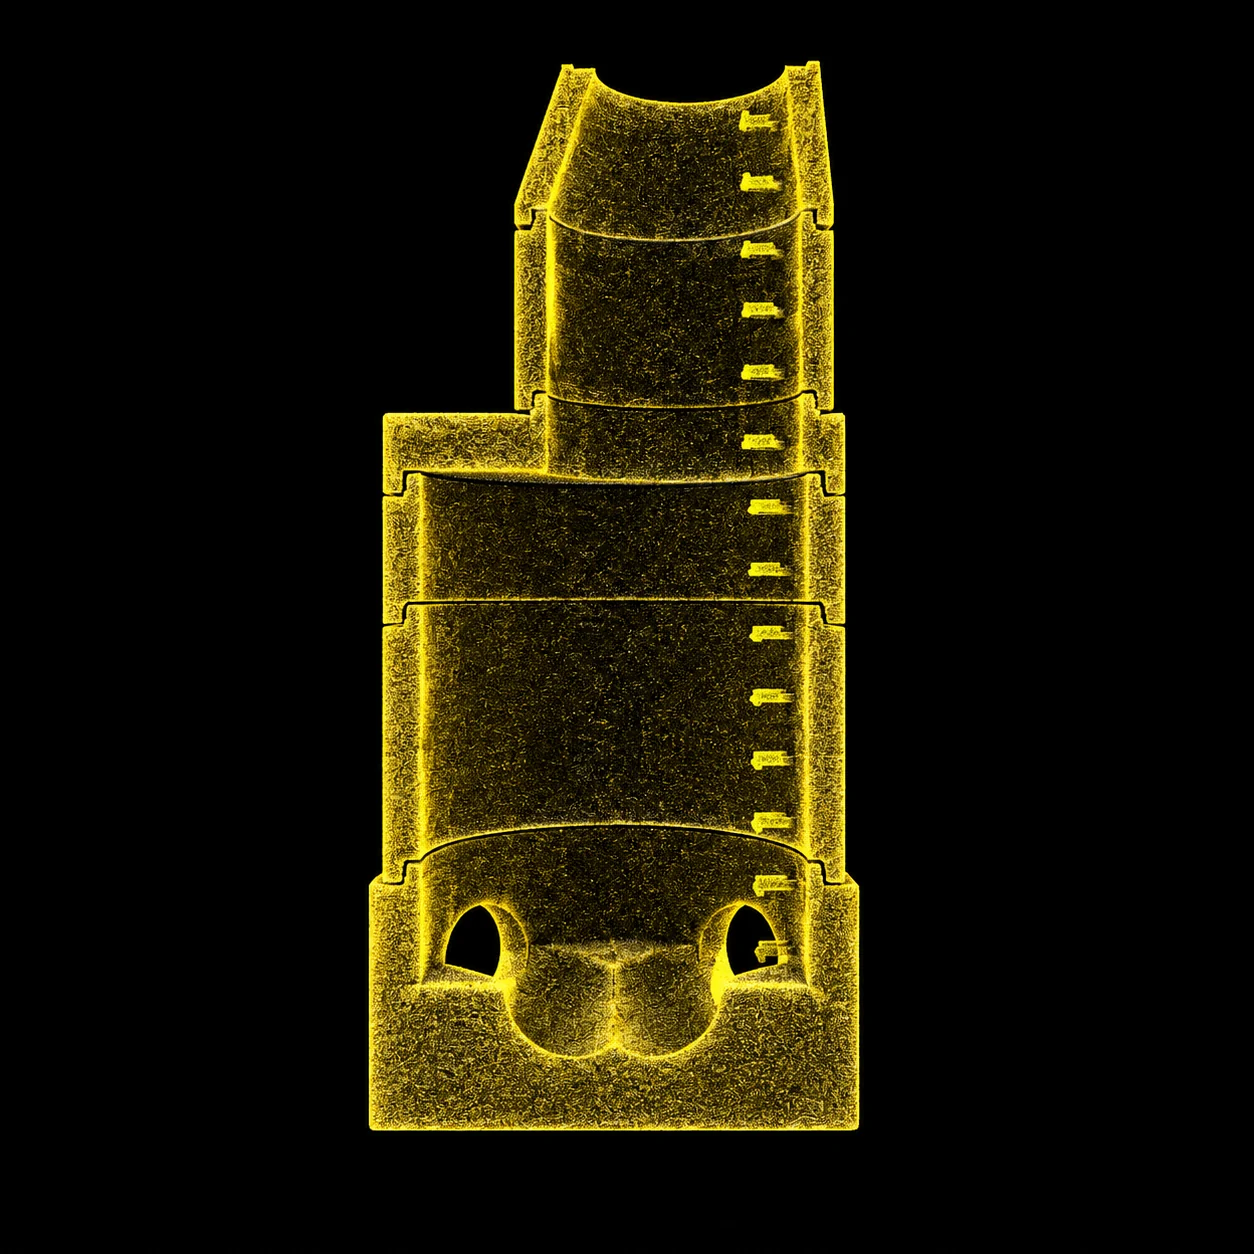
I laser laterali rilevano la geometria delle pareti del pozzetto. Questa costituisce la base spaziale della nuvola di punti.
I laser orientati verso il basso estendono il rilievo geometrico alla zona inferiore del pozzetto e alla cunetta.
Le immagini mostrano lo stato. I dati laser descrivono la geometria. Solo la combinazione dei due livelli rende la struttura tecnicamente riutilizzabile come dato.
Le informazioni sullo stato vengono documentate ad alta risoluzione e in modo riproducibile.
I laser forniscono una rappresentazione geometrica delle superfici rilevate.
Strumentazione topografica aggiuntiva collega la nuvola di punti a un sistema di riferimento spaziale superiore.
CleverScan genera la nuvola di punti geometrica della struttura. Per il riferimento planimetrico e altimetrico è necessaria strumentazione topografica integrativa. Se prevista fin dall’inizio, ispezione, geometria e riferimento spaziale possono essere combinati in un unico flusso di lavoro.
K3000 è l’ambiente centrale di gestione, valutazione e documentazione per CleverScan.
Il software HAITE riunisce nuvola di punti, modello 3D texturizzato e componenti rilevati in un unico flusso di lavoro. I risultati possono essere documentati in modo strutturato e integrati nelle strutture dati esistenti.
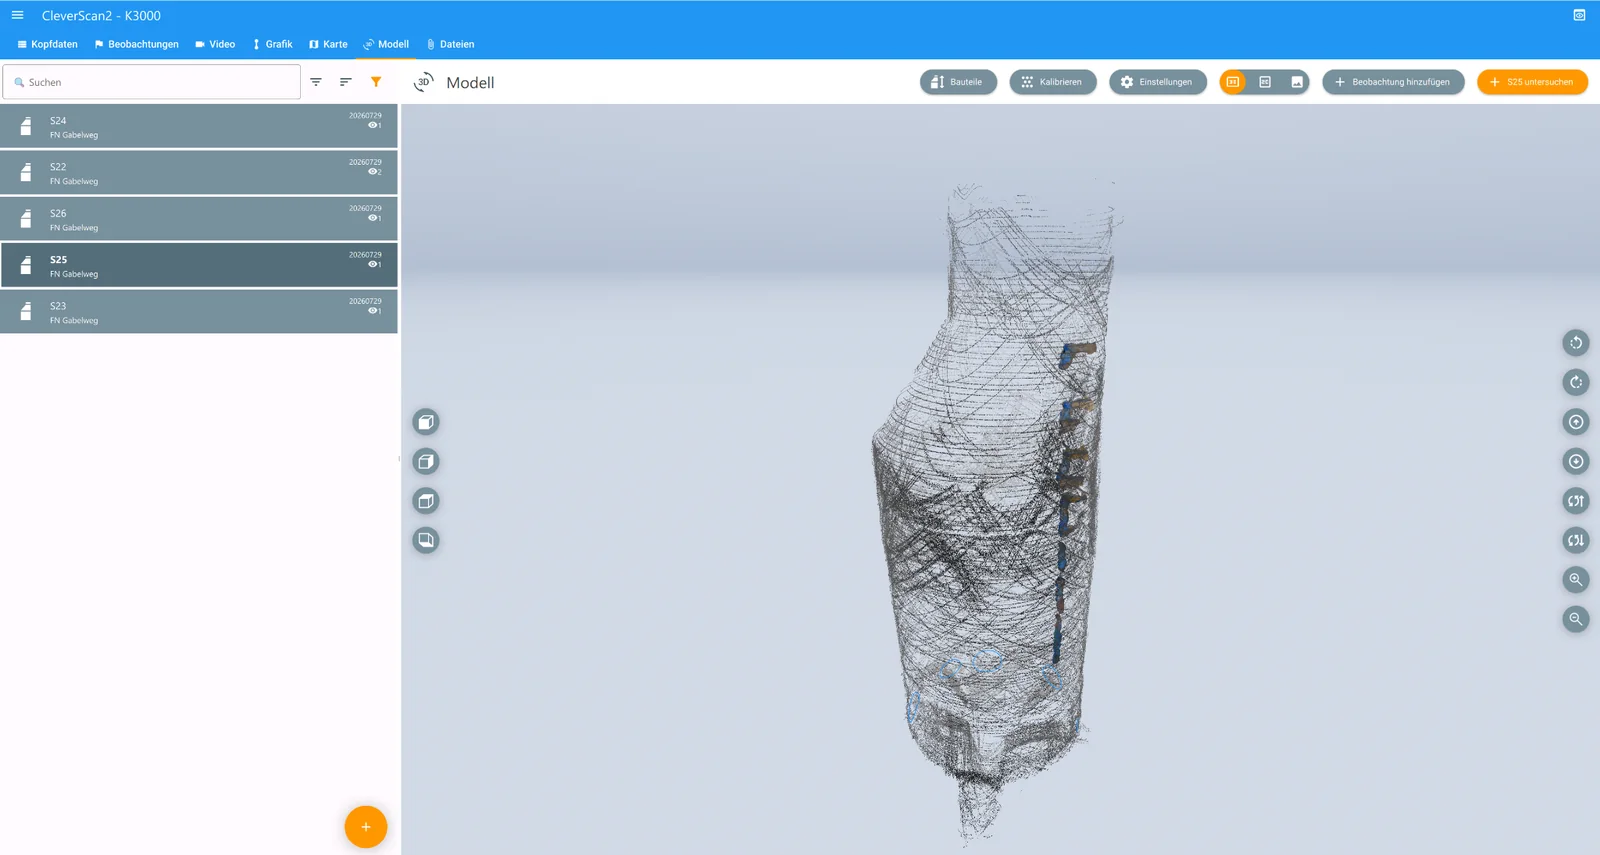
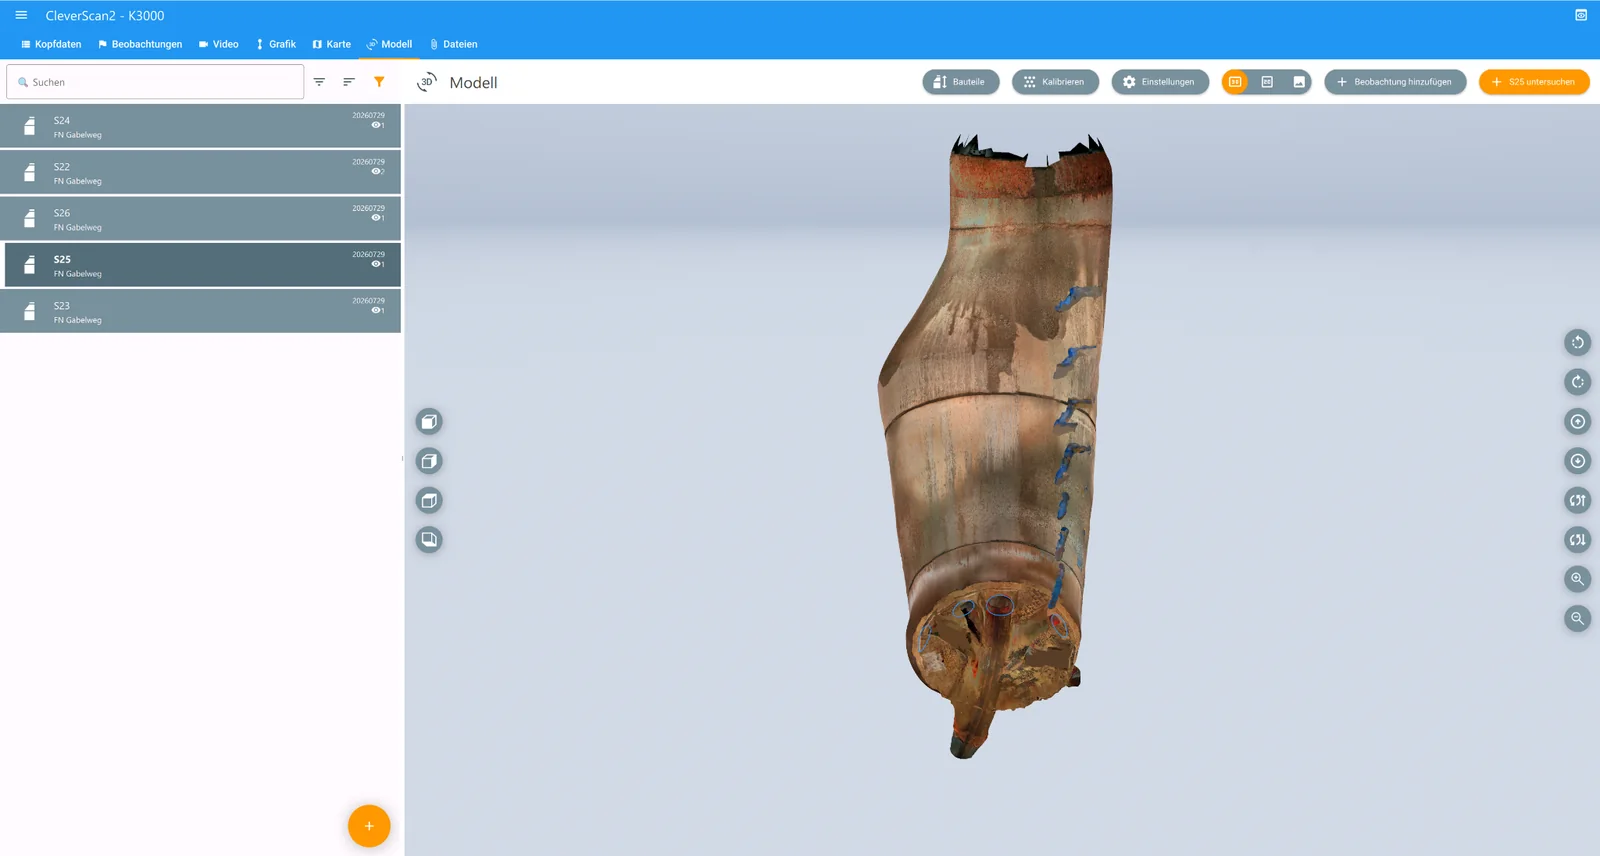
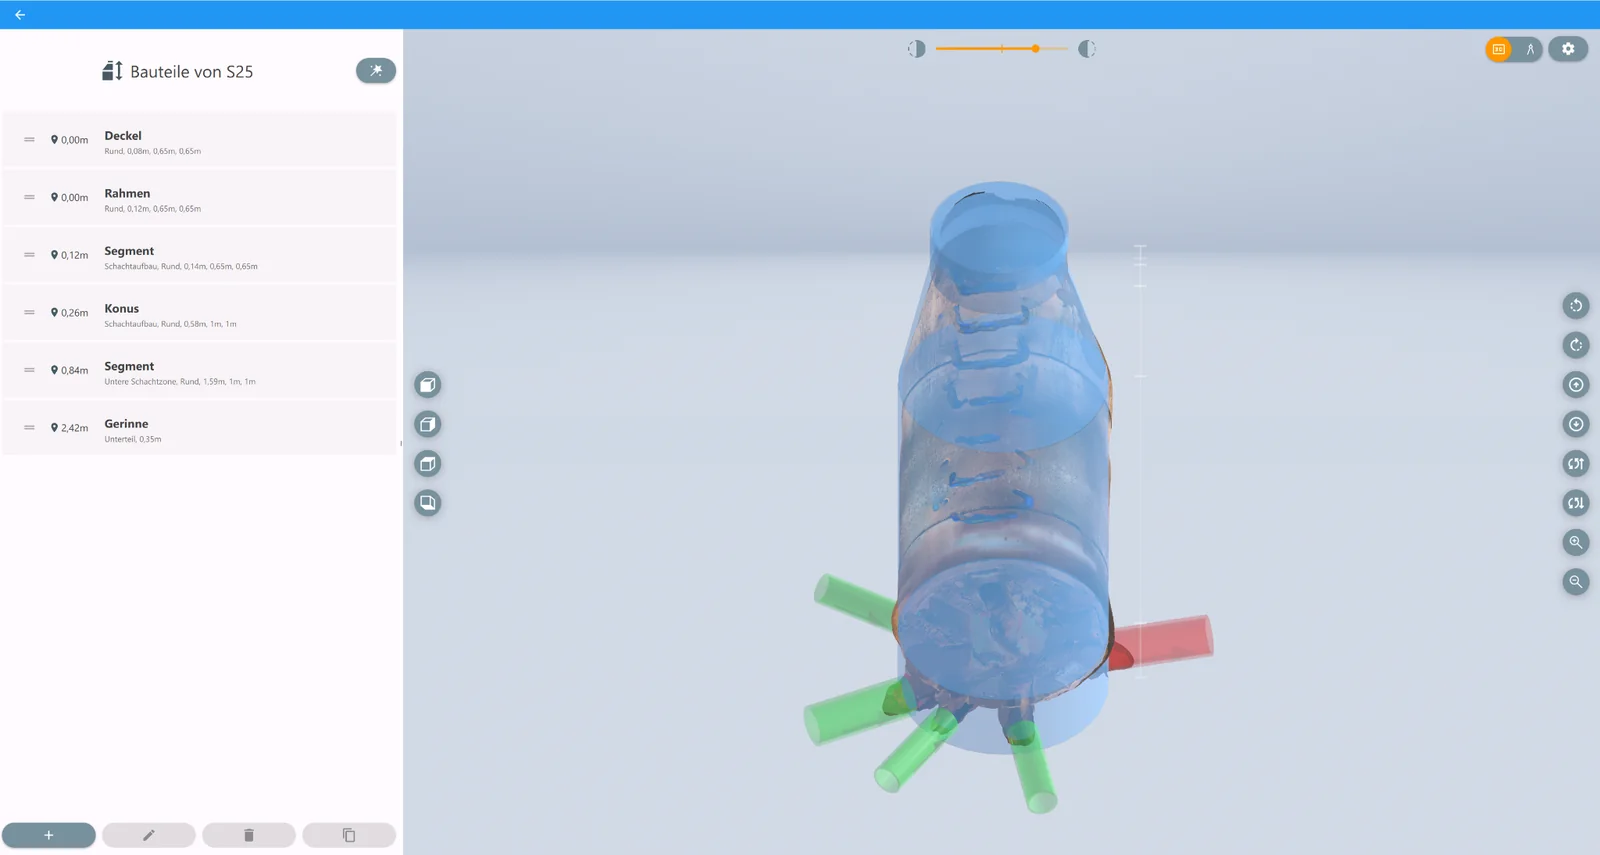
Controllare CleverScan durante l’impiego.
Combinare immagine, geometria e modello.
Archiviare e consegnare i risultati in formato strutturato.
Partner software per K3000.
Peso del sistema circa 21 kg. Nessun veicolo d’ispezione dedicato. Rilievo laser anche dove termina l’accesso carrabile.
Un’ispezione professionale non parte dallo strumento, ma dalle informazioni necessarie.
CleverScan è progettato per ottenere un elevato valore informativo da ogni struttura rilevata, non per massimizzare il numero di pozzetti direttamente accessibili al giorno.
Schermare efficacemente l’apertura del pozzetto. La luce esterna diretta e la sovraesposizione possono compromettere il rilevamento delle linee laser riflesse.
Posizionare il sistema il più centralmente possibile sopra la struttura, affinché la testa camera e i laser rilevino in modo affidabile la zona inferiore del pozzetto.
Superfici bagnate, molto riflettenti o otticamente difficili possono influire sulla valutazione laser. Il controllo immediato dei dati fa parte di un impiego corretto.
Trasporto, installazione e posizionamento fanno parte del flusso di lavoro mobile e incidono sulla produttività giornaliera nei rilievi in serie.
Per strutture complesse, l’acquisizione come gruppo di opere viene ulteriormente sviluppata in conformità alla DWA-M 145-3.
L’obiettivo è documentare più pozzetti, camere, tratti di condotta e altre aree strutturali non solo separatamente, ma riunirli spazialmente in un’unica nuvola di punti.
Questa funzione non fa esplicitamente parte dell’attuale dotazione standard. Punti di riferimento, collegamento delle aree di misura e precisione raggiungibile devono essere valutati per ogni incarico.
I principali dati prestazionali in sintesi.
| Acquisizione ottica | 5 telecamere ad alta risoluzione | 4 telecamere laterali + 1 frontale |
|---|---|---|
| Immagine complessiva / modello | Risoluzione 4K | Rappresentazione dei risultati a partire dai dati immagine acquisiti |
| Laser — geometria pozzetto | 12 laser lineari | Rilievo della geometria laterale della struttura |
| Laser — cunetta | 4 laser | orientati verso il basso |
| Profondità operativa massima | 30 m | Cavo speciale da 30 m / avvolgicavo integrato |
| Diametro massimo della struttura | 3 m | per pozzetti e strutture comparabili |
| autonomia a batteria | fino a 9 h | funzionamento per l’intera giornata in larga misura autonomo |
| Peso del sistema | circa 21 kg | trasportabile manualmente |
| Dimensioni del sistema | circa 600 × 600 × 1.100 mm | sistema di installazione portatile |
| Tempo di scansione | < 1 min | Riferimento: pozzetto con profondità di 3 m |
| Software | K3000 / HAITE | Gestione, valutazione, documentazione |
| Georeferenziazione | con rilievo topografico integrativo | necessario riferimento planimetrico e altimetrico integrativo |
Nota: condizioni operative, superfici, schermatura e posizionamento influenzano la qualità dell’acquisizione laser. I dati prestazionali devono quindi essere sempre valutati nel contesto dello specifico incarico di misura.
Cinque telecamere ad alta risoluzione documentano le superfici visibili. Dodici laser lineari rilevano la geometria delle pareti e altri quattro laser rilevano la parte inferiore, inclusa la cunetta.
No. Dispone di cinque telecamere ad alta risoluzione: quattro laterali e una frontale. Il dato 4K si riferisce all’immagine complessiva e al modello, non a ogni singola telecamera.
Per un pozzetto di riferimento profondo 3 m, la sola scansione richiede meno di un minuto. Posizionamento, installazione, controllo dei dati e spostamento richiedono tempo aggiuntivo.
No. Il riferimento assoluto planimetrico e altimetrico richiede ulteriori strumenti topografici e punti di controllo adeguati.
Fondamenti tecnici, logica applicativa ed elaborazione dei dati con CleverScan – per gestori, studi tecnici, rilievo e progettazione.
Ispezione ottica e geometria in un unico set di dati
02Geometria laser di parete e cunetta
03Rappresentazione geometrica invece di singole immagini
04Riferimento planimetrico e altimetrico con rilievo aggiuntivo
05Dai dati di misura alle informazioni utilizzabili del manufatto
06Quando servono insieme mobilità e geometria
Produttore e sviluppatore del sistema CleverScan.
kepso.at ↗ PARTNER DI SVILUPPO E VENDITATHE MALAMUTEPartner di sviluppo e partner per consulenza, vendita e dimostrazioni.
the-malamute.com ↗ PARTNER SOFTWAREHAITEK3000 — gestione, valutazione e documentazione.
haite.de ↗ CONSULENZA · VENDITA · DIMOSTRAZIONIenvirobotPartner di riferimento per consulenza, vendita e dimostrazioni.
envirobot.com ↗ PARTNER COMMERCIALEVORTEX EUROPE GMBHPartner di riferimento per consulenza, vendita e dimostrazioni.
vortexeurope.de ↗Veranstaltungsforum Fürstenfeld, Fürstenfeldbruck. Sul posto è possibile discutere direttamente sul sistema il flusso di lavoro, il rilievo, l’elaborazione dei dati e gli ambiti di applicazione più adatti.
Vuoi sapere se CleverScan è adatto al tuo incarico concreto? Il passo successivo più utile è una dimostrazione su una struttura reale.