01
CAPTURE
Capturer.
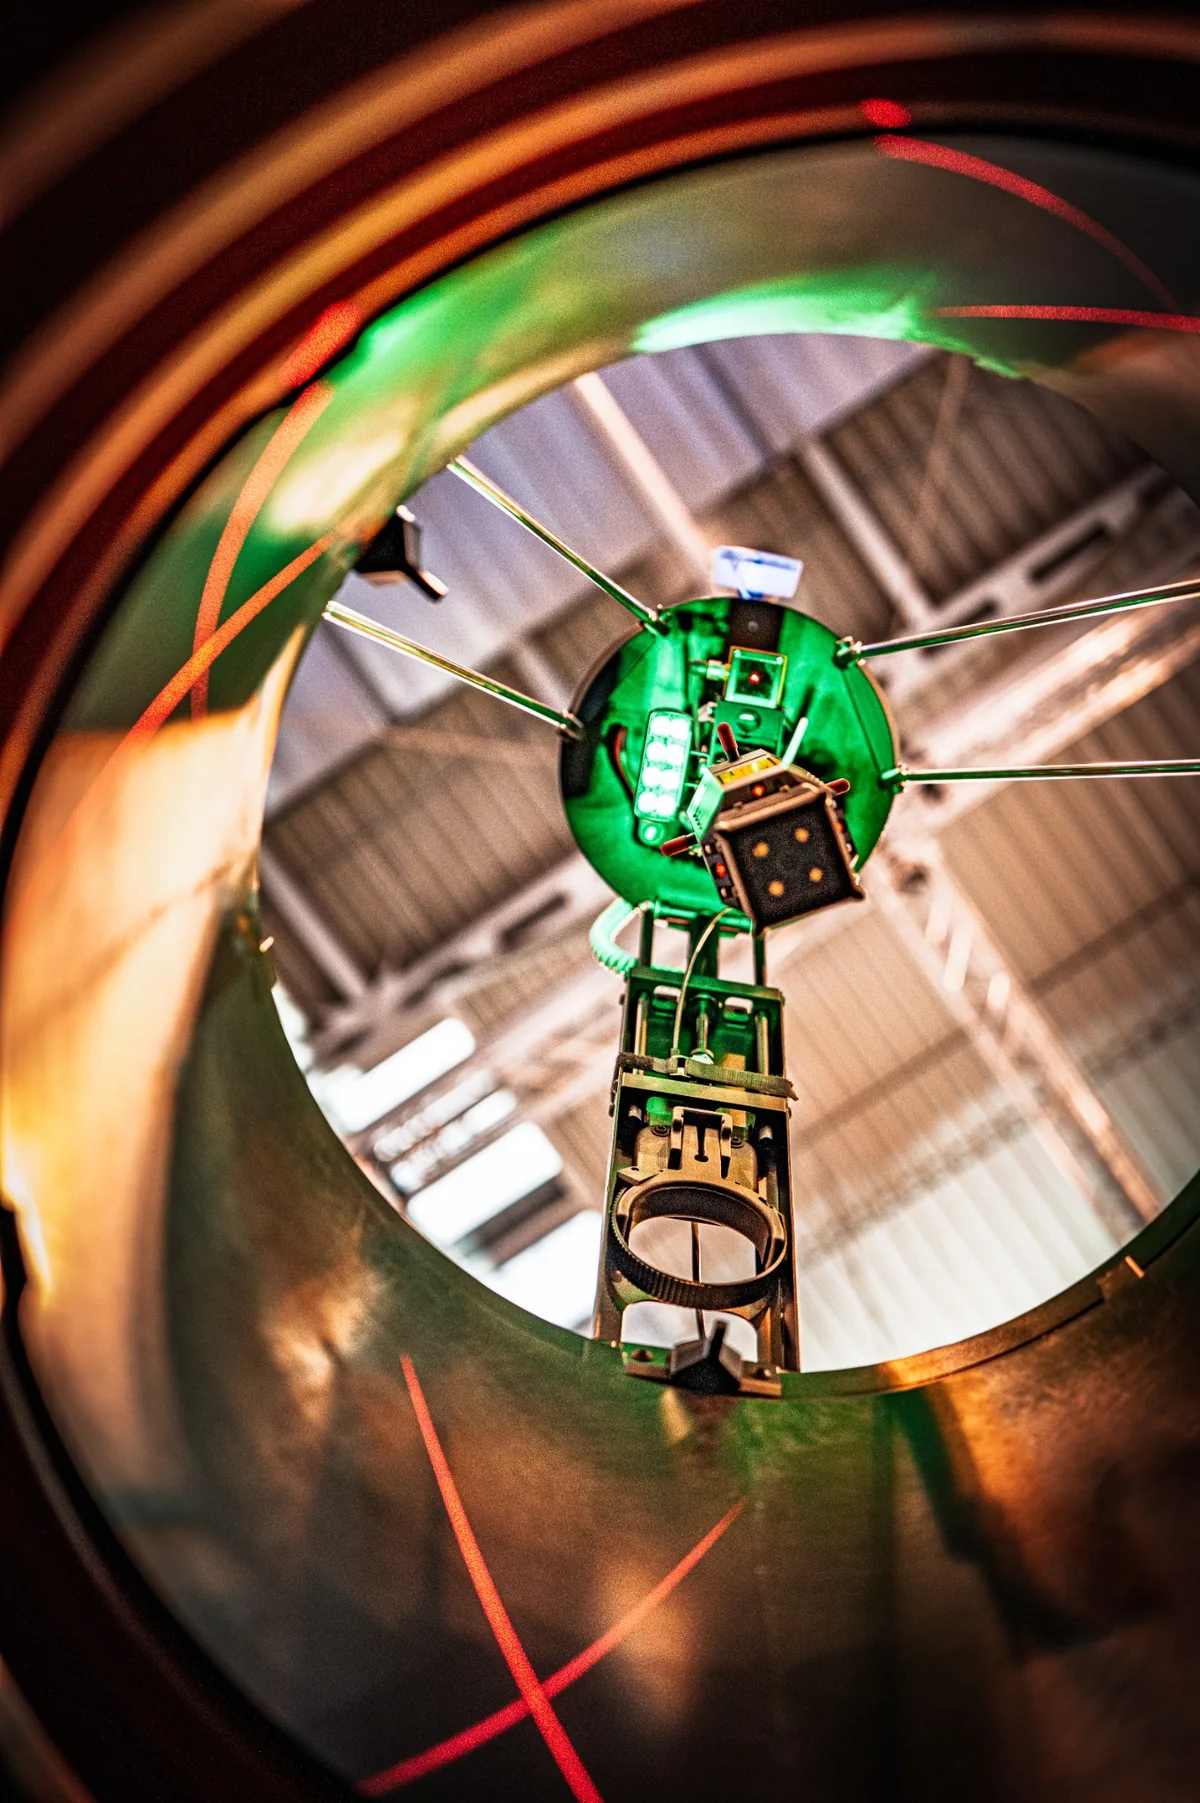
Cinq caméras haute résolution documentent les surfaces visibles de l’ouvrage pendant le scan automatisé.Inspection mobile des regards, acquisition géométrique par laser et données numériques de l’ouvrage dans un flux de travail continu.
Géoréférencement : Avec des équipements topographiques complémentaires, le nuage de points peut être référencé en planimétrie et en altimétrie.
CleverScan n’est pas une solution conventionnelle fondée uniquement sur la caméra. Le système associe inspection optique, mesure laser et documentation structurée afin de créer une base numérique fiable pour l’évaluation de l’état, la planification, l’exploitation et la réhabilitation.
L’acquisition automatisée produit des jeux de données reproductibles plutôt que des prises de vue isolées. La valeur réside non pas dans une image unique, mais dans la relation entre l’état visible et la géométrie mesurée.
Capturer.
Cinq caméras haute résolution documentent les surfaces visibles de l’ouvrage pendant le scan automatisé.Mesurer.
Douze lasers linéaires relèvent la géométrie du regard. Quatre lasers supplémentaires enregistrent la zone de cunette.Positionner.
Avec des équipements topographiques complémentaires, le nuage de points peut être rattaché à un référentiel planimétrique et altimétrique.Documenter.
K3000 réunit pilotage, évaluation et documentation et permet le traitement ultérieur des résultats.Inspection optique et mesure laser réelle réunies dans un système mobile.
La tête caméra est descendue dans l’ouvrage de manière contrôlée. Pendant le déplacement automatisé, les images et les données de mesure sont acquises de façon synchrone — base d’un relevé numérique cohérent de l’ouvrage.
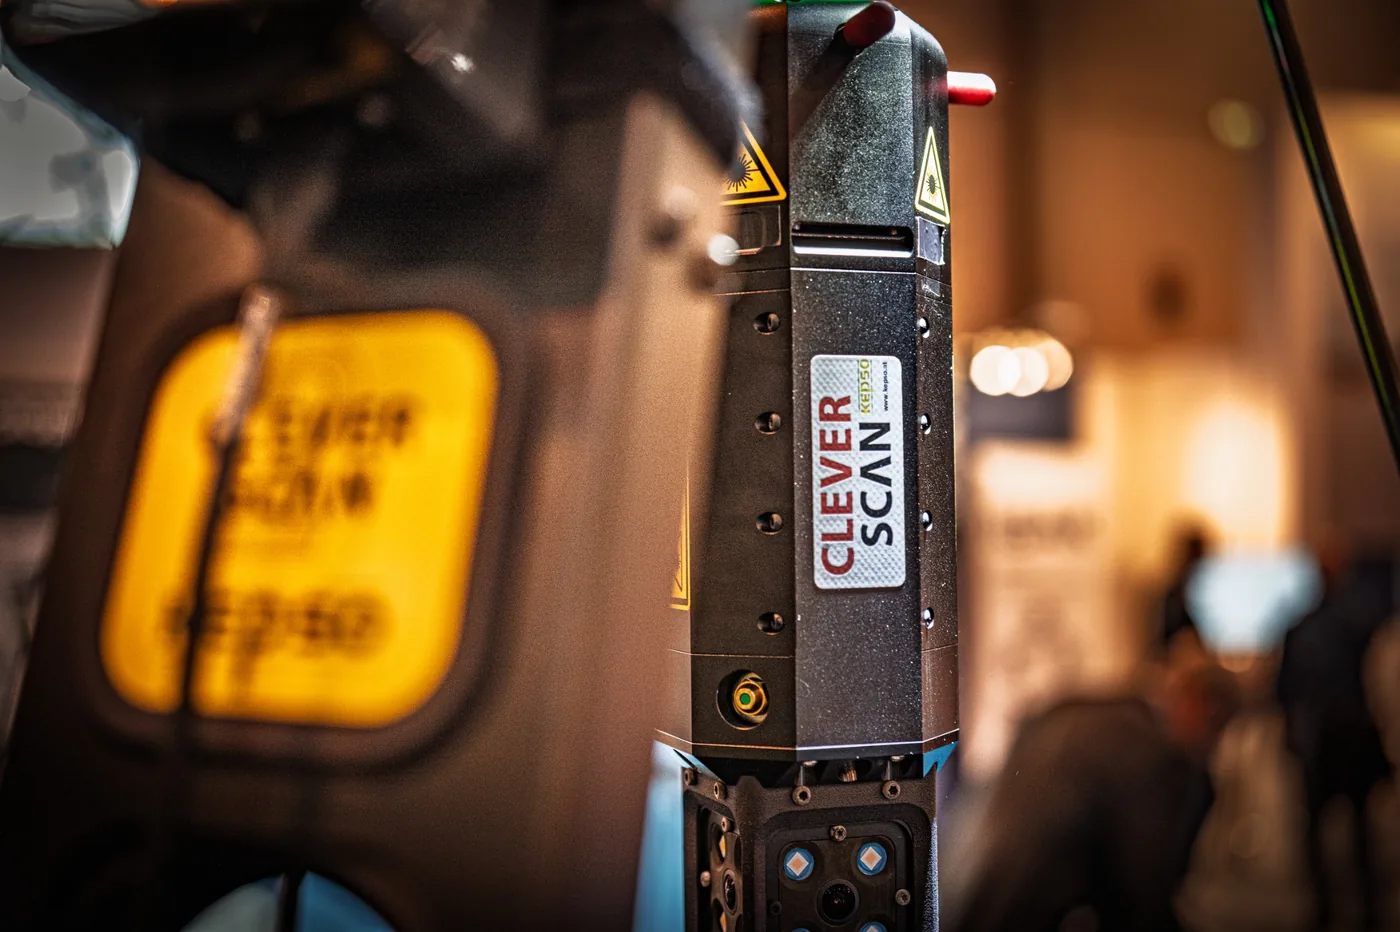
Quatre caméras latérales et une caméra frontale fournissent des images haute résolution. L’image globale et le modèle obtenus sont disponibles en résolution 4K. L’éclairage intégré favorise une acquisition optique homogène.
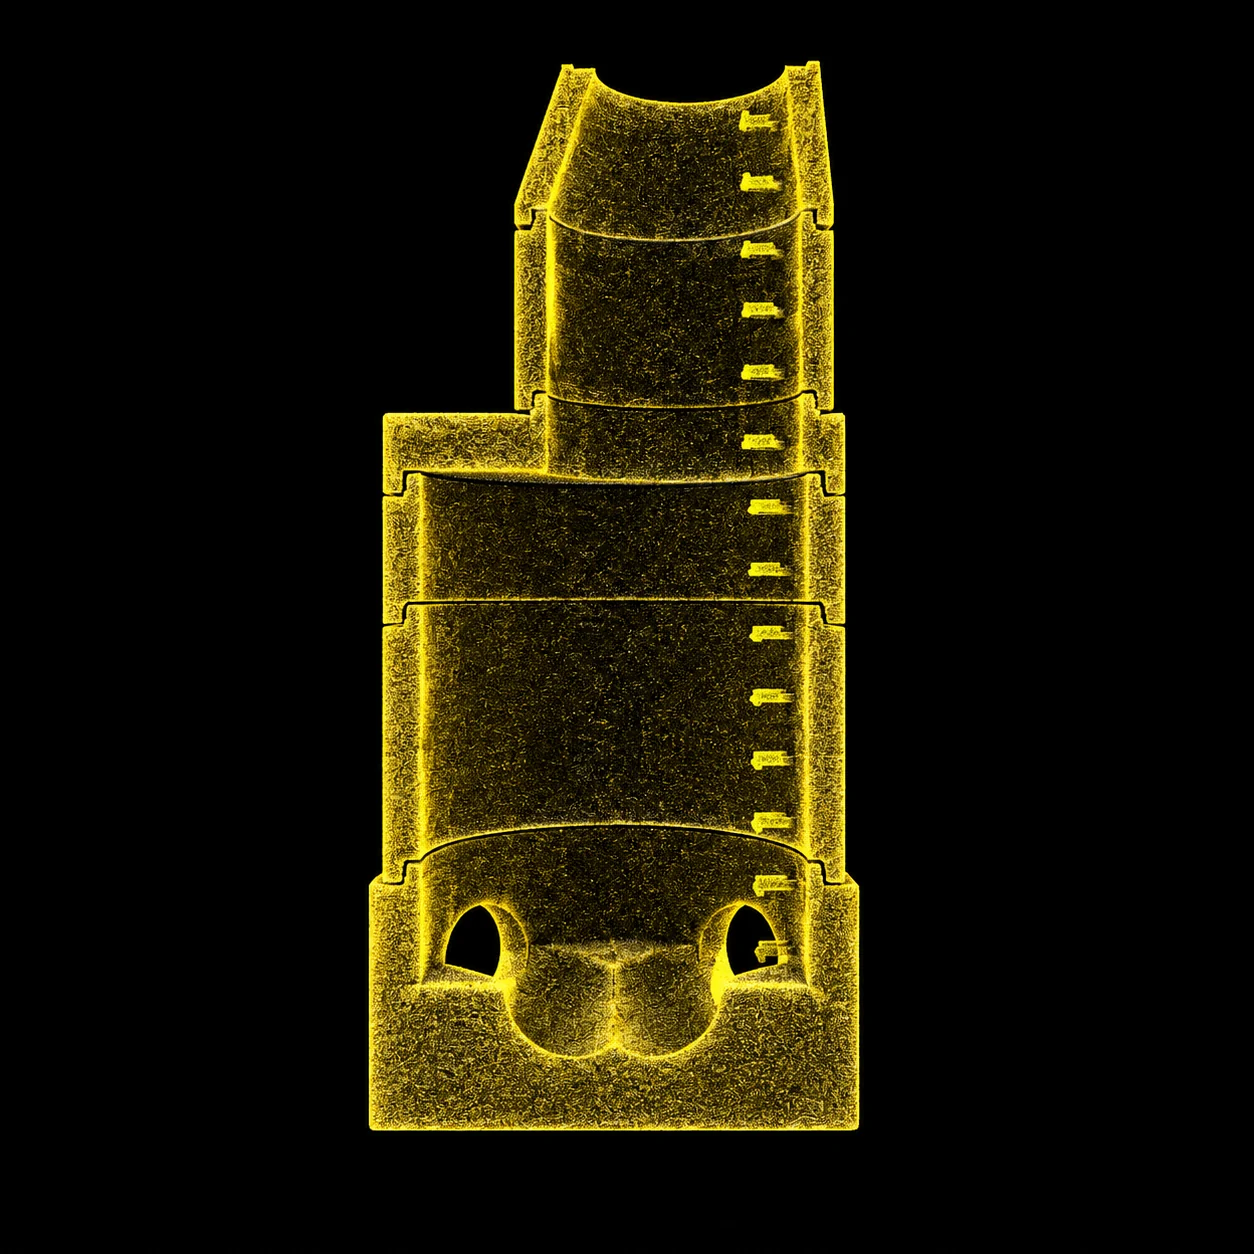
Les lasers latéraux relèvent la géométrie des parois du regard. Celle-ci constitue la base spatiale du nuage de points.
Les lasers orientés vers le bas étendent l’acquisition géométrique à la partie inférieure du regard et à la cunette.
Les images montrent l’état. Les données laser décrivent la géométrie. Seule la combinaison des deux niveaux permet de réutiliser techniquement l’ouvrage sous forme de données.
Les informations d’état sont documentées en haute résolution et de manière reproductible.
Les lasers fournissent une représentation géométrique des surfaces relevées.
Des équipements topographiques supplémentaires rattachent le nuage de points à un référentiel spatial supérieur.
CleverScan génère le nuage de points géométrique de l’ouvrage. Un équipement topographique complémentaire est nécessaire pour le référencement planimétrique et altimétrique. S’il est intégré dès le départ, inspection, géométrie et référencement spatial peuvent être réunis dans un même flux de travail.
K3000 est l’environnement central de pilotage, d’évaluation et de documentation de CleverScan.
Le logiciel HAITE réunit le nuage de points, le modèle 3D texturé et les composants détectés dans un même flux de travail. Les résultats peuvent être documentés de manière structurée et intégrés aux structures de données existantes.
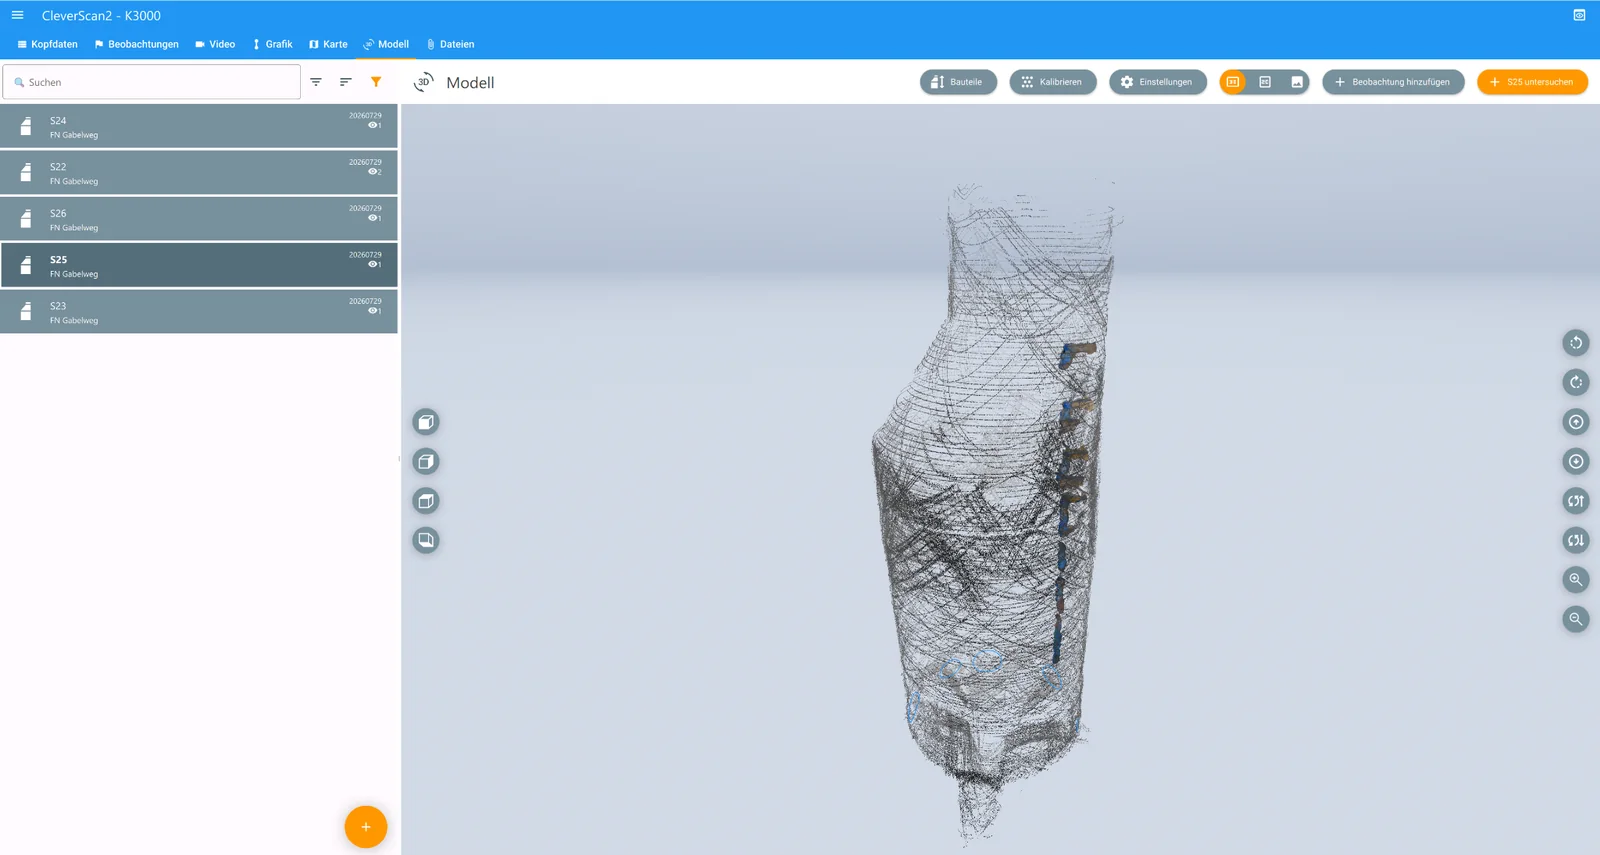
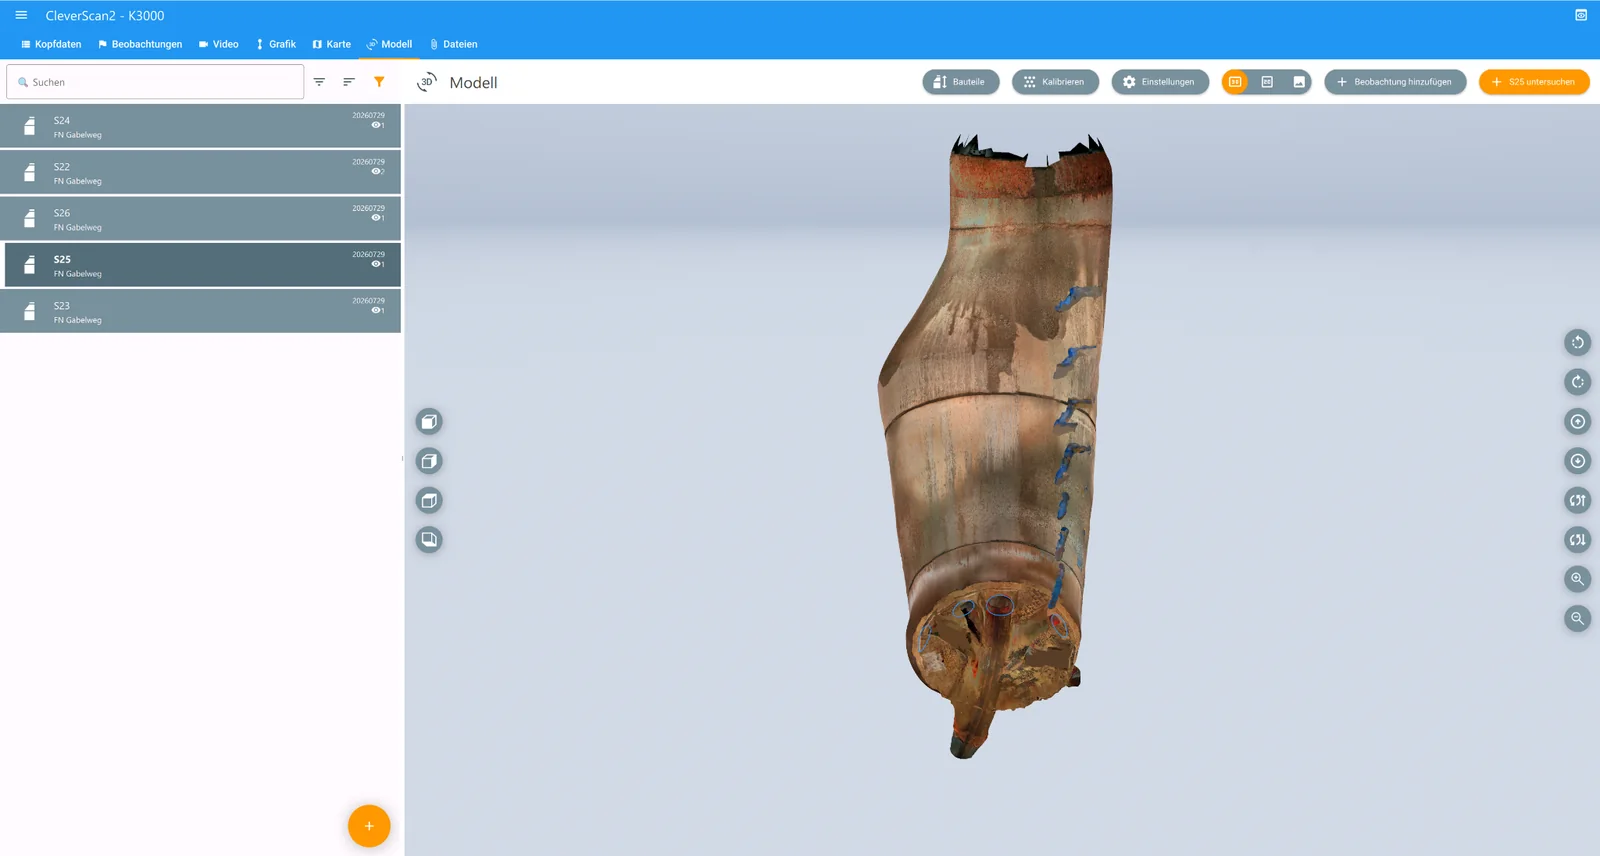
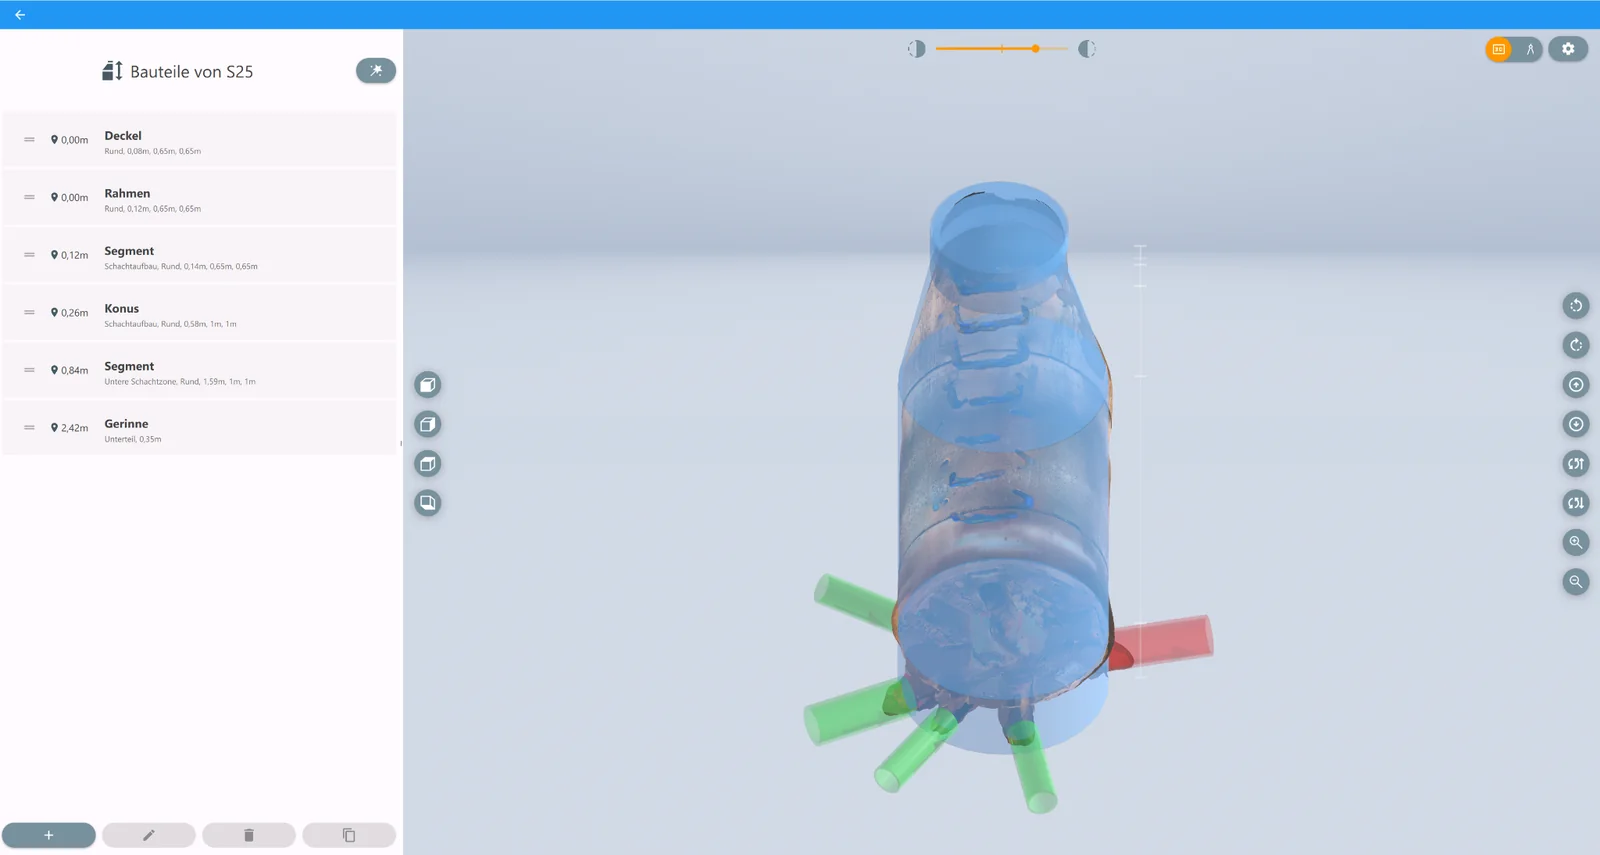
Piloter CleverScan pendant l’utilisation.
Combiner image, géométrie et modèle.
Archiver et transmettre les résultats dans un format structuré.
Partenaire logiciel pour K3000.
Poids du système : env. 21 kg. Aucun véhicule d’inspection dédié. Mesure laser même là où l’accès carrossable s’arrête.
Une inspection professionnelle ne commence pas par l’appareil, mais par l’information nécessaire.
CleverScan est conçu pour fournir une forte valeur d’information par ouvrage relevé — et non pour maximiser le nombre de regards directement accessibles par jour.
Protéger efficacement l’ouverture du regard de la lumière. La lumière extérieure directe et la surexposition peuvent gêner la détection des lignes laser réfléchies.
Positionner le système aussi au centre que possible au-dessus de l’ouvrage afin que la tête caméra et les lasers puissent relever de manière fiable la partie inférieure du regard.
Les surfaces mouillées, très réfléchissantes ou optiquement difficiles peuvent affecter l’évaluation laser. Le contrôle immédiat des données fait partie d’une utilisation correcte.
Le transport, l’installation et le positionnement font partie du flux de travail mobile et influencent le rendement journalier lors de relevés en série.
Pour les ouvrages complexes, l’acquisition sous forme de groupe d’ouvrages est développée conformément à la DWA-M 145-3.
L’objectif est de documenter plusieurs regards, chambres, tronçons de conduites et autres zones d’ouvrage non seulement séparément, mais de les réunir spatialement dans un nuage de points commun.
Cette fonction ne fait explicitement pas partie du périmètre standard actuellement disponible. Les points de référence, la liaison des zones de mesure et la précision atteignable doivent être évalués pour chaque mission.
Les principales performances en un coup d’œil.
| Acquisition optique | 5 caméras haute résolution | 4 caméras latérales + 1 frontale |
|---|---|---|
| Image globale / modèle | Résolution 4K | Représentation des résultats à partir des données image acquises |
| Laser — géométrie du regard | 12 lasers linéaires | Acquisition de la géométrie latérale de l’ouvrage |
| Laser — cunette | 4 lasers | orientés vers le bas |
| Profondeur de travail maximale | 30 m | Câble spécial de 30 m / enrouleur intégré |
| Diamètre maximal de l’ouvrage | 3 m | pour regards et ouvrages comparables |
| autonomie sur batterie | jusqu’à 9 h | fonctionnement largement autonome sur une journée complète |
| Poids du système | env. 21 kg | transport manuel possible |
| Dimensions du système | env. 600 × 600 × 1 100 mm | système d’installation portable |
| Temps de scan | < 1 min | Référence : regard de 3 m de profondeur |
| Logiciel | K3000 / HAITE | Pilotage, évaluation, documentation |
| Géoréférencement | avec topographie complémentaire | référence planimétrique et altimétrique complémentaire requise |
Remarque : les conditions d’utilisation, les surfaces, l’ombrage et le positionnement influencent la qualité de l’acquisition laser. Les performances doivent donc toujours être évaluées dans le contexte de la mission de mesure concernée.
Cinq caméras haute résolution documentent les surfaces visibles. Douze lasers linéaires relèvent la géométrie des parois et quatre lasers supplémentaires relèvent la partie inférieure, cunette comprise.
Non. Le système possède cinq caméras haute résolution : quatre latérales et une frontale. La mention 4K concerne l’image globale assemblée et le modèle, et non chaque caméra.
Pour un regard de référence de 3 m de profondeur, le scan lui-même dure moins d’une minute. L’installation, le positionnement, la vérification des données et le déplacement demandent du temps supplémentaire.
Non. Un référencement absolu en plan et en altitude exige des instruments topographiques supplémentaires et des points de contrôle adaptés.
Fondements techniques, logique d’emploi et traitement des données avec CleverScan – pour exploitants, bureaux d’études, topographie et planification.
Inspection optique et géométrie dans un même jeu de données
02Géométrie laser de la paroi et de la cunette
03Une représentation géométrique plutôt que des images isolées
04Référence planimétrique et altimétrique avec topographie complémentaire
05Des données de mesure aux informations exploitables sur l’ouvrage
06Lorsque mobilité et géométrie sont requises ensemble
Fabricant et développeur du système CleverScan.
kepso.at ↗ PARTENAIRE DE DÉVELOPPEMENT & COMMERCIALTHE MALAMUTEPartenaire de développement et partenaire pour le conseil, la vente et les démonstrations.
the-malamute.com ↗ PARTENAIRE LOGICIELHAITEK3000 — pilotage, évaluation et documentation.
haite.de ↗ CONSEIL · VENTE · DÉMONSTRATIONSenvirobotInterlocuteur pour le conseil, la vente et les démonstrations.
envirobot.com ↗ PARTENAIRE COMMERCIALVORTEX EUROPE GMBHInterlocuteur pour le conseil, la vente et les démonstrations.
vortexeurope.de ↗Veranstaltungsforum Fürstenfeld, Fürstenfeldbruck. Sur place, le flux de travail, les relevés, le traitement des données et les applications adaptées peuvent être discutés directement sur le système.
Vous souhaitez savoir si CleverScan convient à votre mission concrète ? L’étape suivante la plus pertinente est une démonstration sur un ouvrage réel.