01
CAPTURE
Capturar.
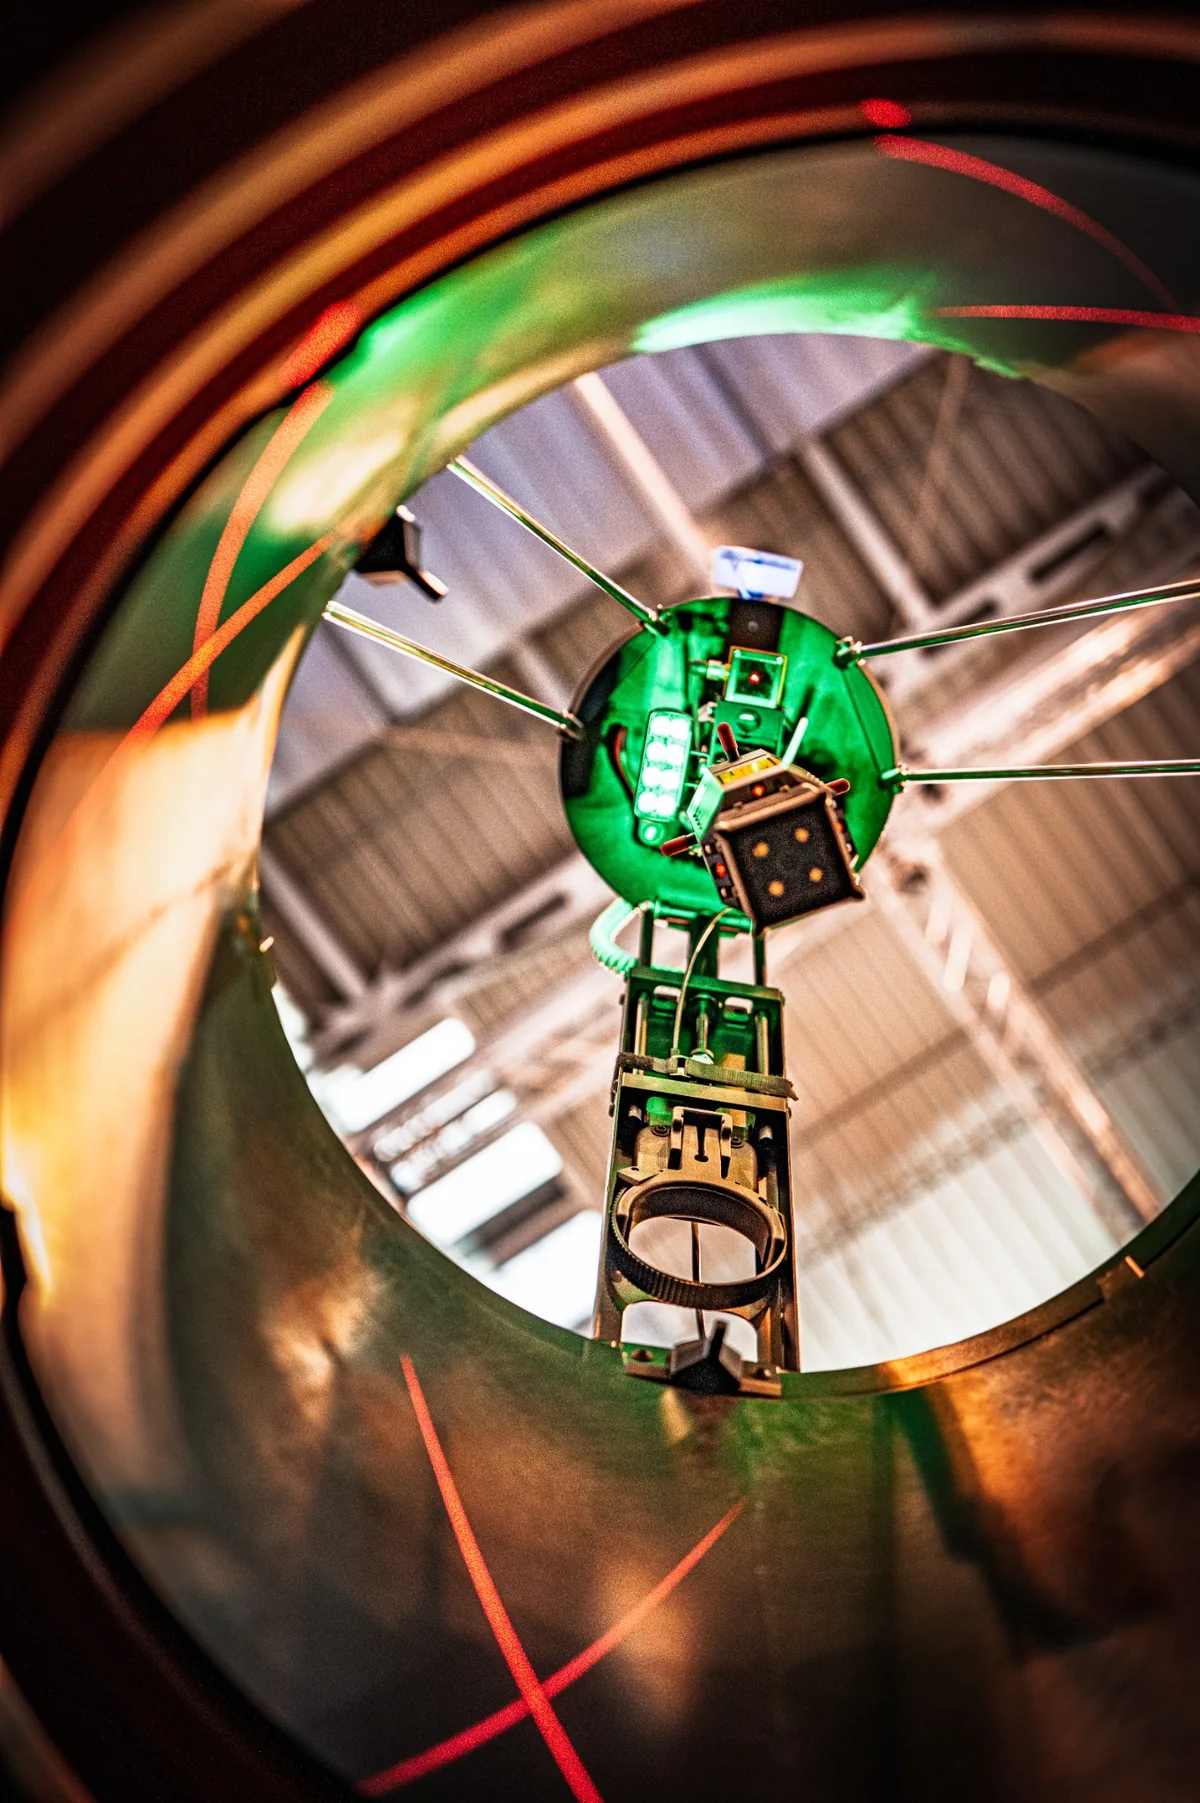
Cinco cámaras de alta resolución documentan las superficies visibles de la estructura durante el escaneado automatizado.Inspección móvil de pozos, captura geométrica mediante láser y datos digitales de la infraestructura en un flujo de trabajo continuo.
Georreferenciación: Con equipos topográficos complementarios, la nube de puntos puede referenciarse en planta y cota.
CleverScan no es una solución de cámara convencional. El sistema combina inspección óptica, medición láser y documentación estructurada para crear una base digital sólida para la evaluación del estado, la planificación, la operación y la rehabilitación.
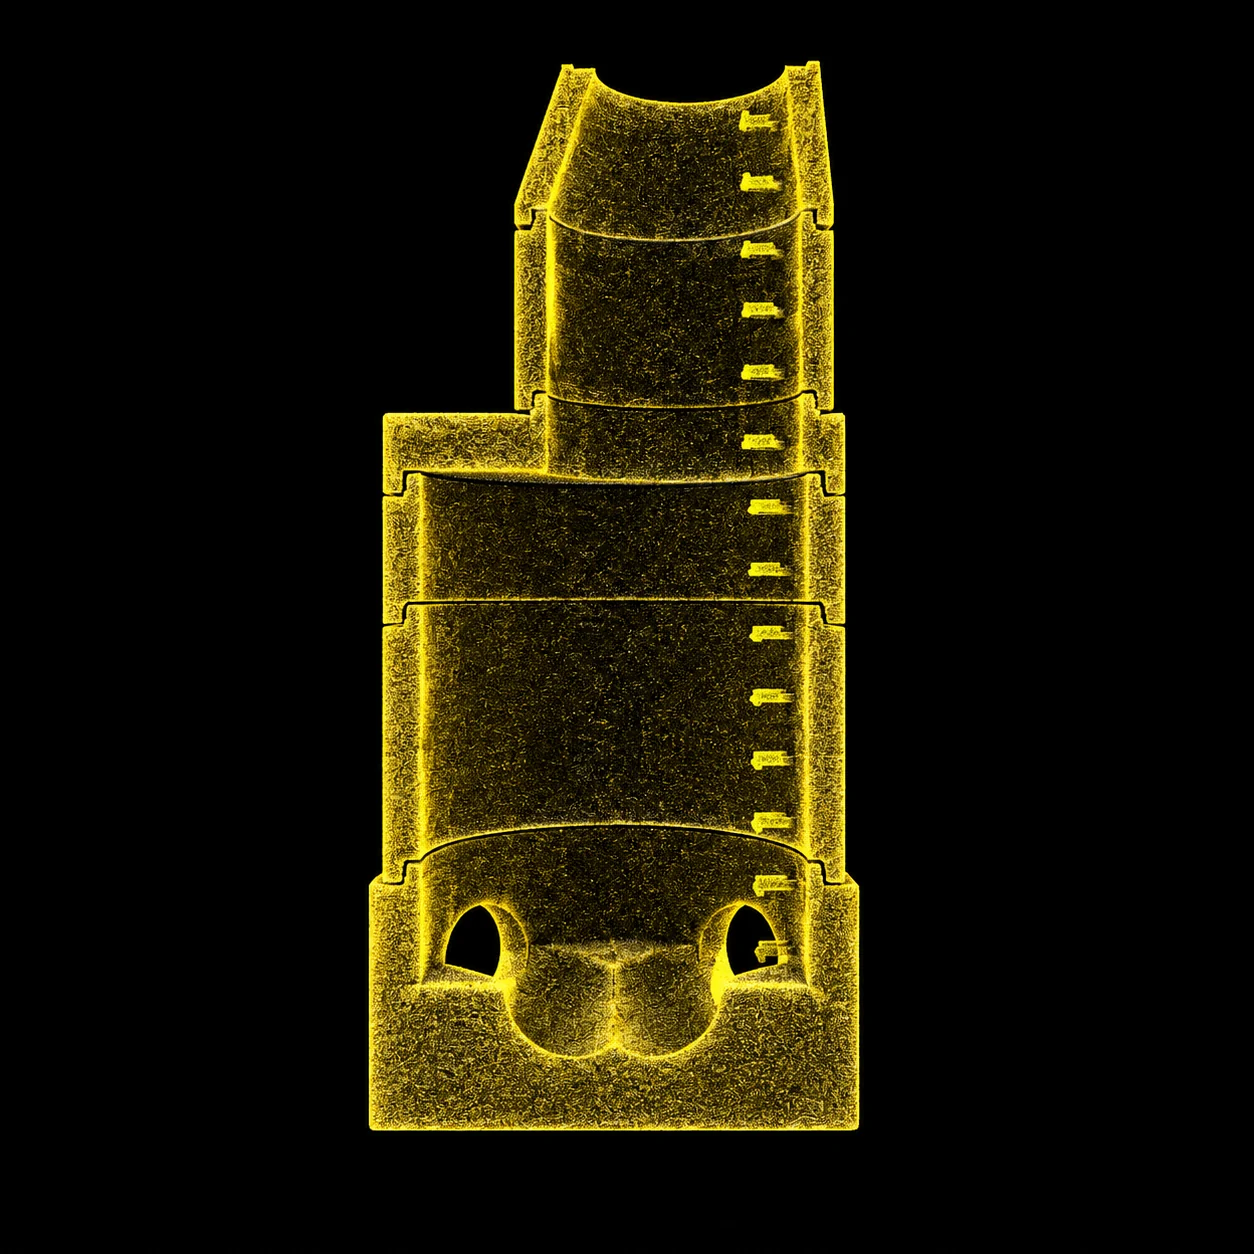
La captura automatizada genera conjuntos de datos reproducibles en lugar de imágenes aisladas. El valor no reside en una sola imagen, sino en la relación entre el estado visible y la geometría medida.
Capturar.
Cinco cámaras de alta resolución documentan las superficies visibles de la estructura durante el escaneado automatizado.Medir.
Doce láseres de línea registran la geometría del pozo. Cuatro láseres adicionales capturan la zona de la canaleta.Posicionar.
Con equipos topográficos complementarios, la nube de puntos puede vincularse a referencias de planta y cota.Documentar.
K3000 integra operación, evaluación y documentación y facilita el procesamiento posterior de los resultados.Inspección óptica y medición láser real en un único sistema móvil.
El cabezal de cámara se introduce de forma controlada en la estructura. Durante el recorrido automatizado se capturan de forma sincronizada datos de imagen y medición, creando la base para un registro digital coherente de la estructura.
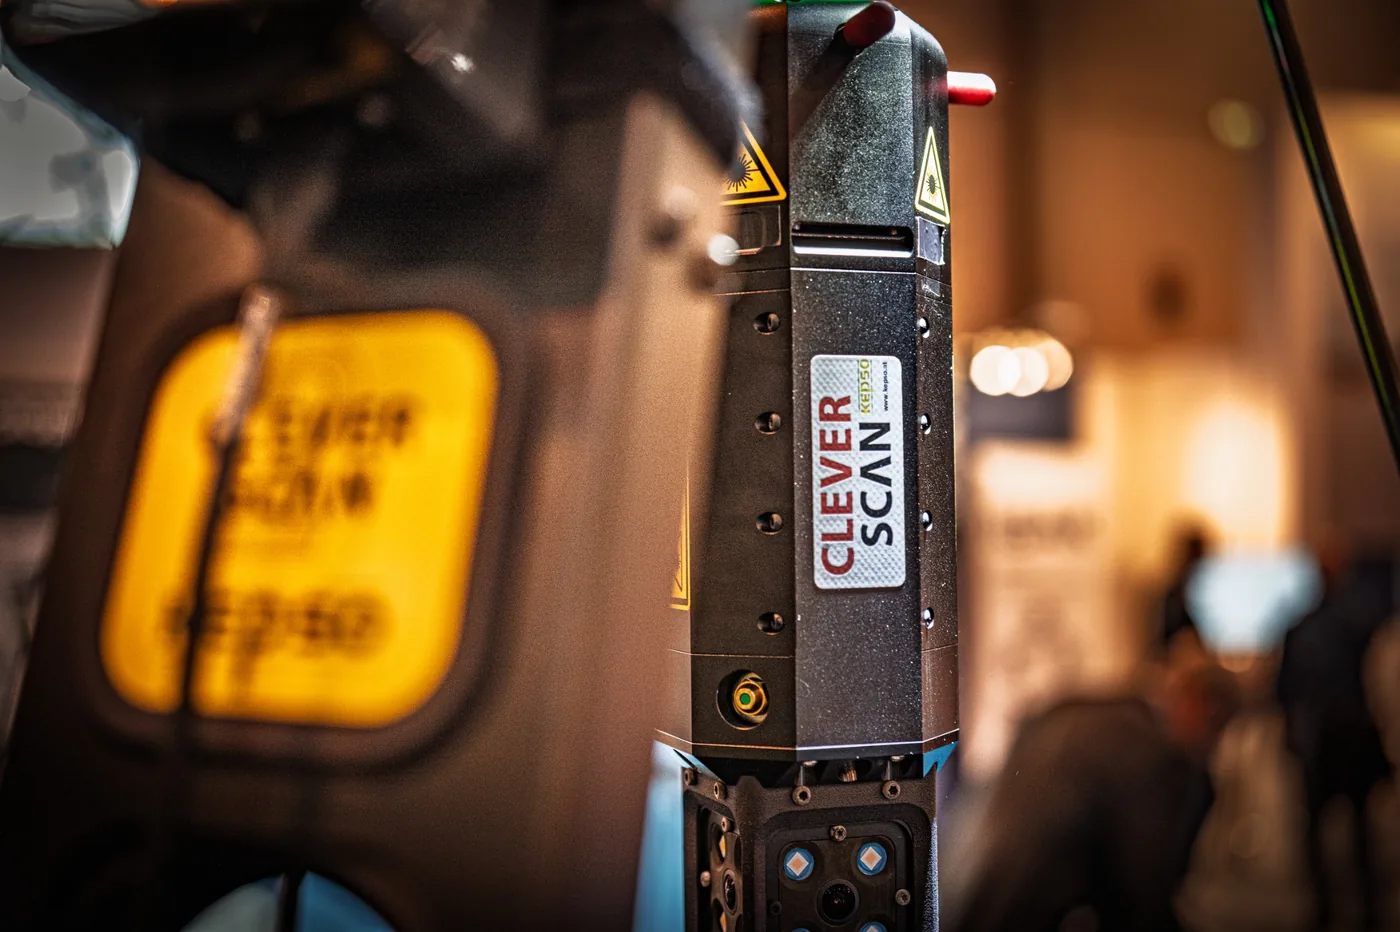
Cuatro cámaras laterales y una cámara frontal proporcionan datos de imagen de alta resolución. La imagen global y el modelo resultantes están disponibles en resolución 4K. La iluminación integrada favorece una captura óptica uniforme.
Los láseres laterales registran la geometría de la pared del pozo. Esto constituye la base espacial de la nube de puntos.
Los láseres orientados hacia abajo amplían la captura geométrica a la zona inferior del pozo y a la canaleta.
Los datos de imagen muestran el estado. Los datos láser describen la geometría. Solo la combinación de ambas capas convierte la estructura en datos técnicamente reutilizables.
La información de estado se documenta con alta resolución y de forma reproducible.
Los láseres proporcionan una representación geométrica de las superficies capturadas.
Los equipos topográficos adicionales vinculan la nube de puntos a un sistema de referencia espacial superior.
CleverScan genera la nube de puntos geométrica de la estructura. Para la referencia en planta y cota se requiere equipo topográfico complementario. Si se integra desde el principio, la inspección, la geometría y la referencia espacial pueden combinarse en un único flujo de trabajo.
K3000 es el entorno central de operación, evaluación y documentación para CleverScan.
El software de HAITE reúne la nube de puntos, el modelo 3D texturizado y los componentes detectados en un único flujo de trabajo. Los resultados pueden documentarse de forma estructurada y procesarse para integrarse en estructuras de datos existentes.
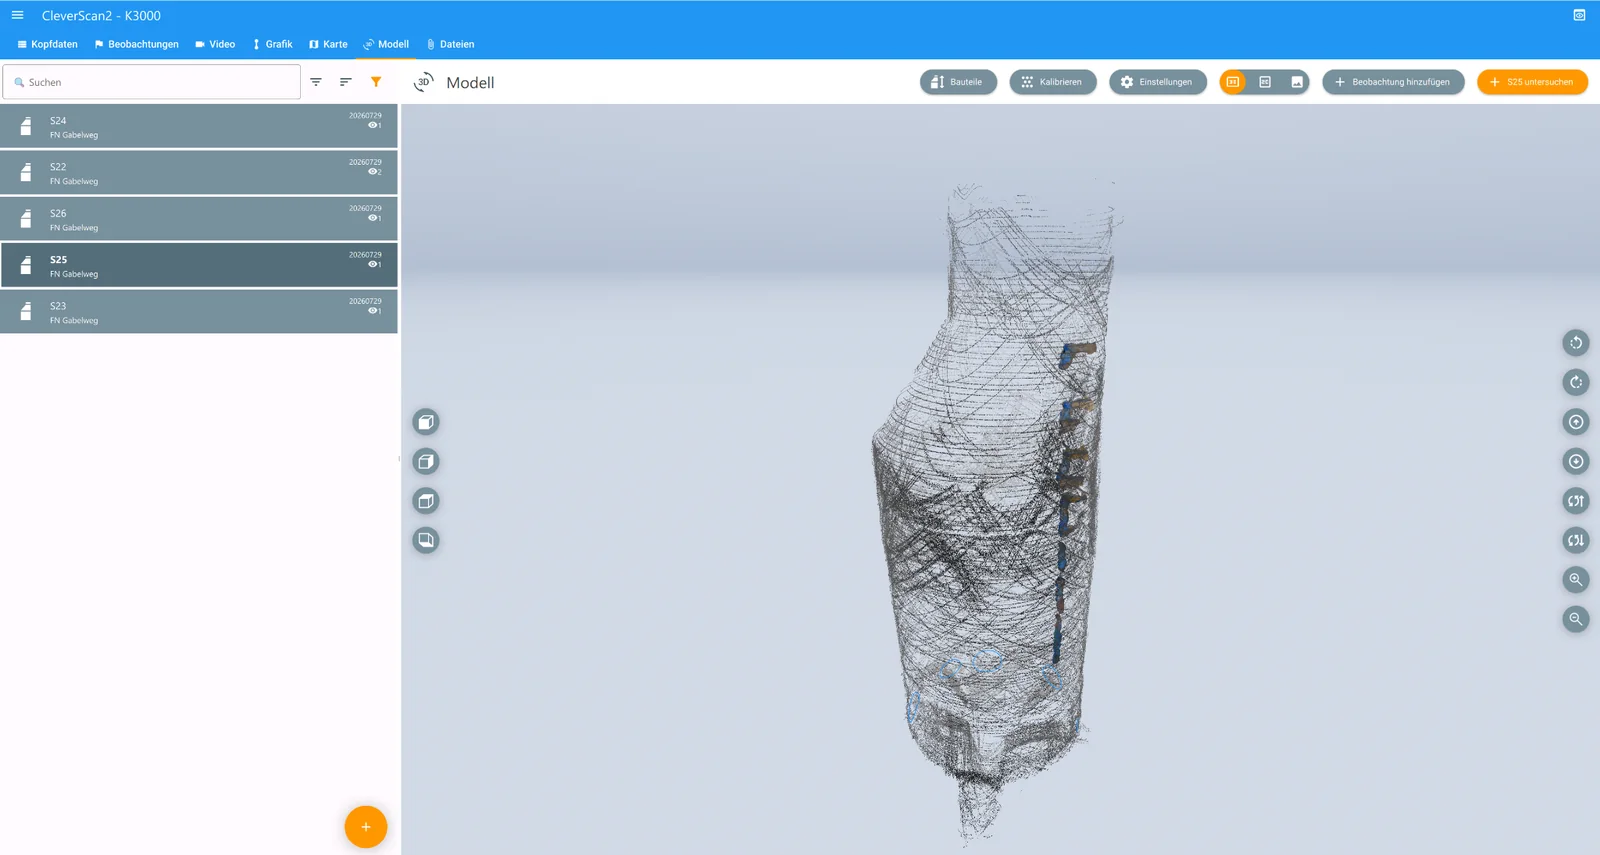
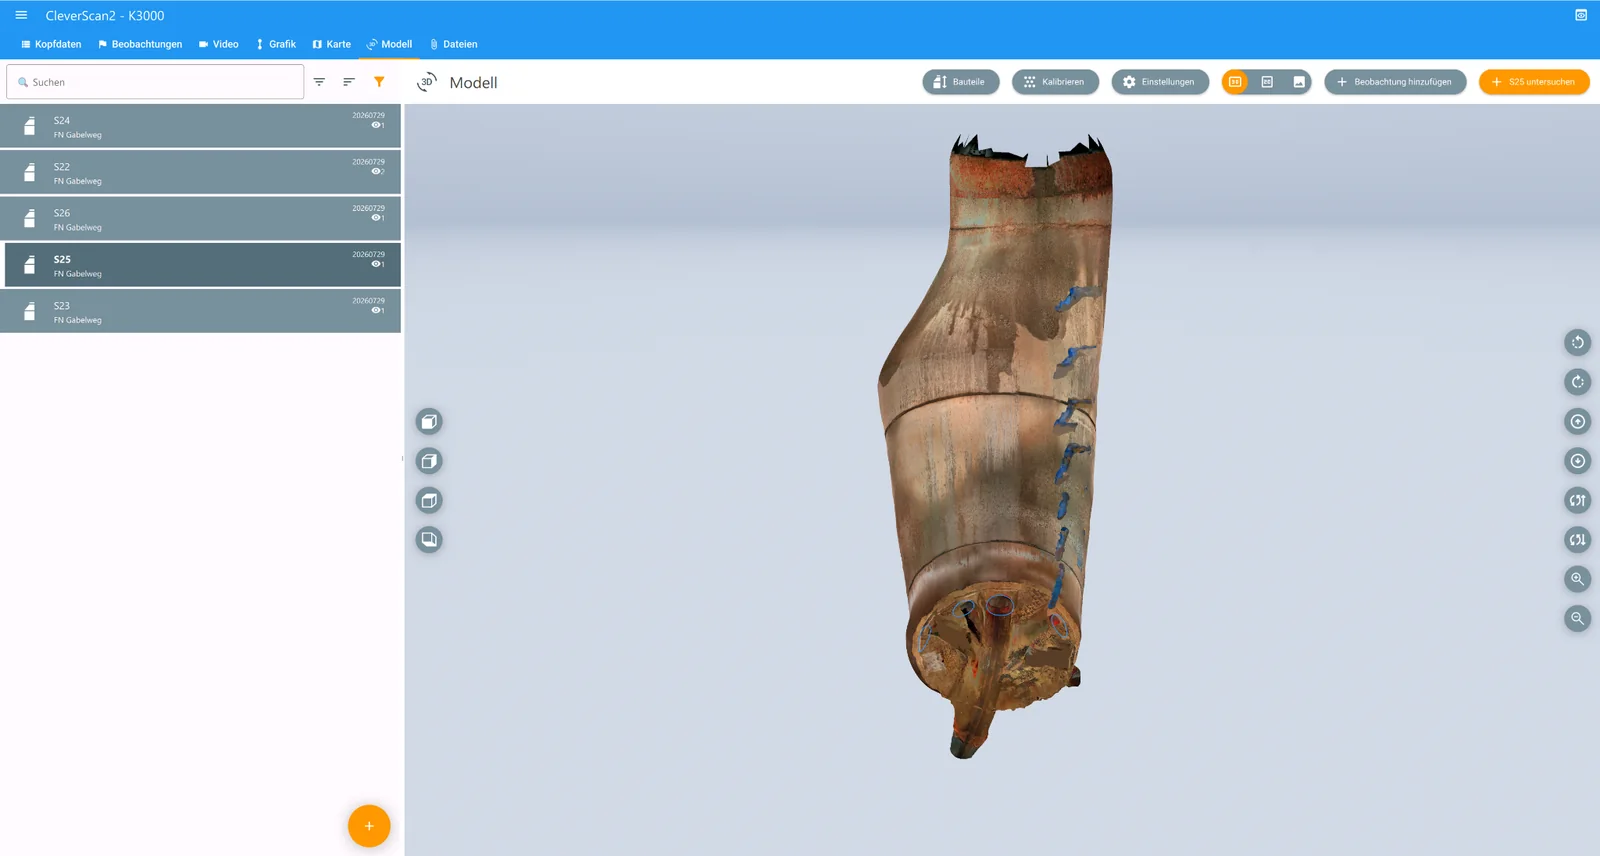
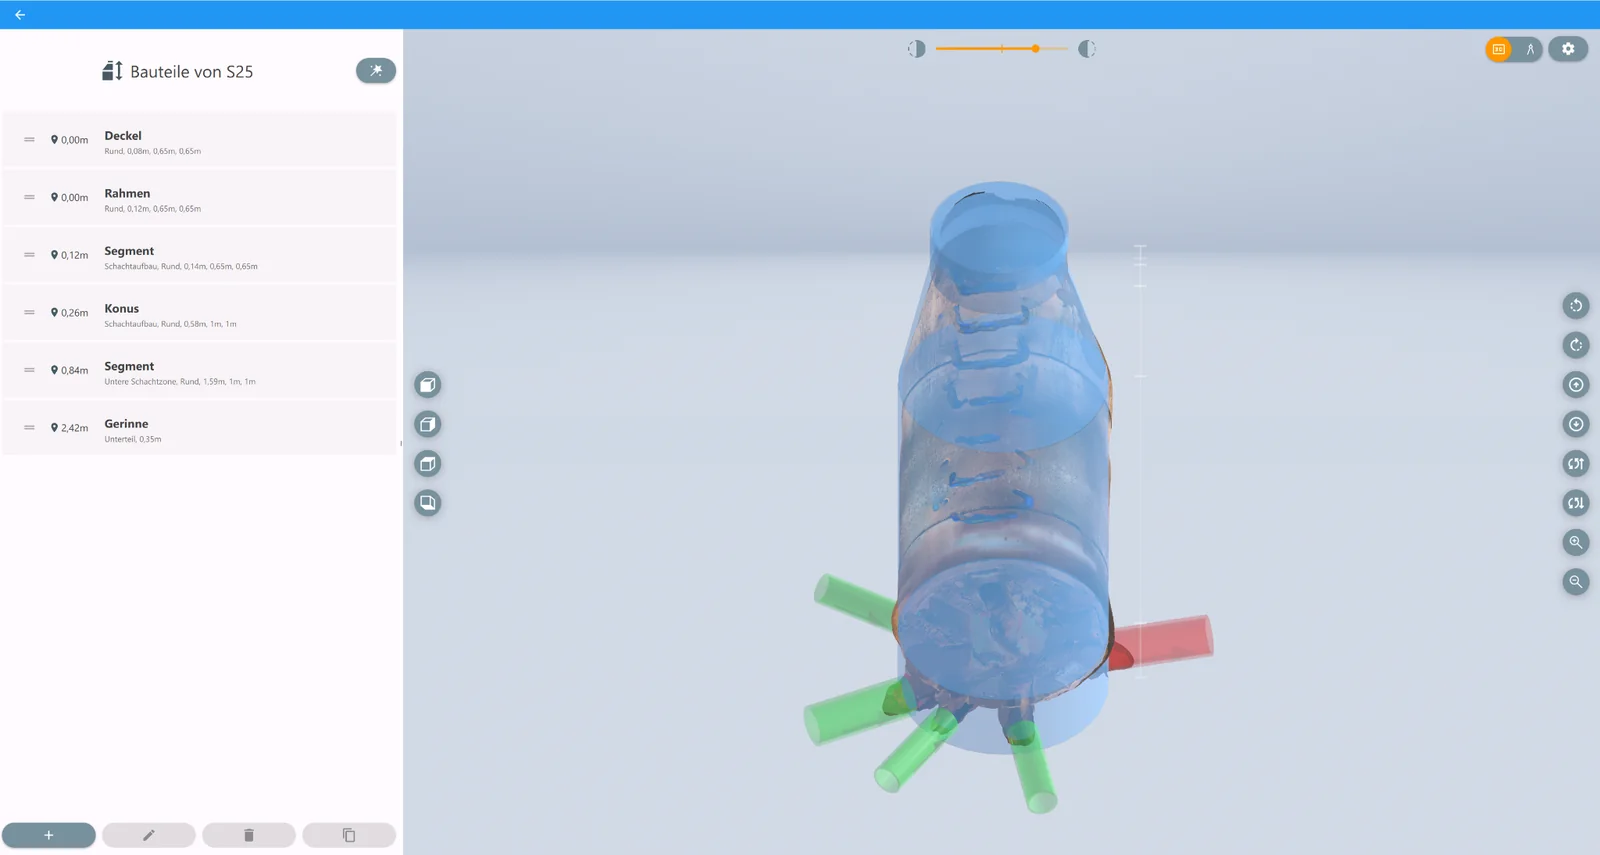
Controlar CleverScan durante la operación.
Combinar imagen, geometría y modelo.
Archivar y entregar los resultados de forma estructurada.
Socio de software para K3000.
Aprox. 21 kg de peso del sistema. Sin vehículo de inspección dedicado. Medición láser incluso donde termina el acceso rodado.
La inspección profesional no empieza por el equipo, sino por la información necesaria.
CleverScan está diseñado para obtener un alto valor informativo por estructura registrada, no para alcanzar el máximo número posible de pozos directamente accesibles por día.
Sombrear eficazmente la abertura del pozo. La luz exterior directa y la sobreexposición pueden dificultar la detección de las líneas láser reflejadas.
Colocar el sistema lo más centrado posible sobre la estructura para que el cabezal de cámara y los láseres puedan registrar de forma fiable la zona inferior del pozo.
Las superficies mojadas, muy reflectantes o ópticamente difíciles pueden afectar a la evaluación láser. La verificación inmediata de los datos forma parte de una operación correcta.
El transporte, el montaje y el posicionamiento forman parte del flujo de trabajo móvil y afectan al rendimiento diario en campañas de inspección en serie.
Para estructuras complejas, se sigue desarrollando la captura como grupo de estructuras conforme a DWA-M 145-3.
El objetivo es documentar varios pozos, cámaras, tramos de tubería y otras zonas de la estructura no solo por separado, sino integrarlos espacialmente en una única nube de puntos común.
Esta función no forma parte expresamente del alcance estándar actualmente disponible. Los puntos de referencia, la conexión entre áreas de medición y la precisión alcanzable deben evaluarse para cada tarea.
Los principales datos de rendimiento de un vistazo.
| Captura óptica | 5 cámaras de alta resolución | 4 cámaras laterales + 1 frontal |
|---|---|---|
| Imagen global / modelo | Resolución 4K | Representación de resultados a partir de los datos de imagen capturados |
| Láser — geometría del pozo | 12 láseres de línea | Captura de la geometría lateral de la estructura |
| Láser — canaleta | 4 láseres | orientados hacia abajo |
| Profundidad máxima de trabajo | 30 m | Cable especial de 30 m / tambor de cable integrado |
| Diámetro máx. de estructura | 3 m | para pozos y estructuras comparables |
| autonomía de batería | hasta 9 h | funcionamiento prácticamente autónomo durante toda la jornada |
| Peso del sistema | aprox. 21 kg | portátil para transporte manual |
| Dimensiones del sistema | aprox. 600 × 600 × 1.100 mm | sistema portátil de instalación |
| Tiempo de escaneado | < 1 min | Referencia: pozo de 3 m de profundidad |
| Software | K3000 / HAITE | Operación, evaluación, documentación |
| Georreferenciación | con topografía complementaria | se requiere referencia complementaria en planta y cota |
Nota: las condiciones de uso, las superficies, el sombreado y el posicionamiento influyen en la calidad de la captura de datos láser. Por ello, los datos de rendimiento deben evaluarse siempre en el contexto de la tarea de medición concreta.
Cinco cámaras de alta resolución documentan las superficies visibles. Doce láseres lineales registran la geometría de las paredes y cuatro adicionales registran la zona inferior, incluida la canaleta.
No. Dispone de cinco cámaras de alta resolución: cuatro laterales y una frontal. La indicación 4K se refiere a la imagen compuesta y al modelo, no a cada cámara.
En un pozo de referencia de 3 m de profundidad, el escaneo en sí dura menos de un minuto. El montaje, la colocación, la comprobación de datos y el traslado requieren tiempo adicional.
No. La referencia absoluta de posición y cota requiere instrumentos topográficos adicionales y puntos de control adecuados.
Fundamentos técnicos, lógica de aplicación y procesamiento de datos con CleverScan – estructurado para operadores, ingenierías, topografía y planificación.
Inspección óptica y geometría en un mismo conjunto de datos
02Geometría por láser de pared y canaleta
03Representación geométrica en lugar de imágenes aisladas
04Referencia planimétrica y altimétrica con topografía adicional
05De datos de medición a información utilizable de la estructura
06Cuando se requieren movilidad y geometría al mismo tiempo
Fabricante y desarrollador del sistema CleverScan.
kepso.at ↗ SOCIO DE DESARROLLO Y VENTASTHE MALAMUTESocio de desarrollo y socio para asesoramiento, ventas y demostraciones.
the-malamute.com ↗ SOCIO DE SOFTWAREHAITEK3000 — operación, evaluación y documentación.
haite.de ↗ ASESORAMIENTO · VENTAS · DEMOSTRACIONESenvirobotContacto para asesoramiento, ventas y demostraciones.
envirobot.com ↗ SOCIO DE VENTASVORTEX EUROPE GMBHContacto para asesoramiento, ventas y demostraciones.
vortexeurope.de ↗Veranstaltungsforum Fürstenfeld, Fürstenfeldbruck. Allí se pueden tratar directamente en el sistema el flujo de trabajo, la medición, el procesamiento de datos y las aplicaciones adecuadas.
¿Quiere saber si CleverScan se adapta a su tarea concreta? El siguiente paso más útil es una demostración en una estructura real.